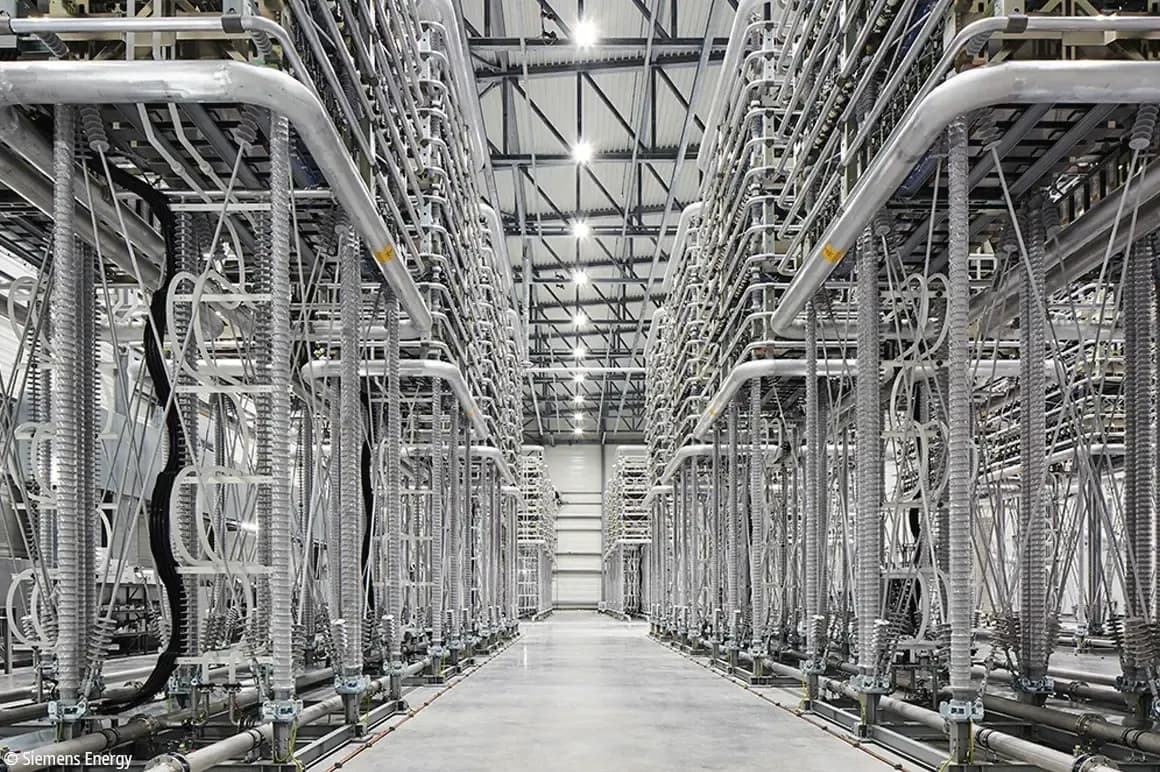
Fie că este vorba de turbinele eoliene offshore din largul mării către continent, de turbinele eoliene din nordul Germaniei către siturile industriale din sudul țării sau de centralele hidroelectrice din Scandinavia către Europa Centrală - transportul curentului continuu de înaltă tensiune este utilizat pentru a transmite cantități mari de energie pe distanțe lungi. Pentru soluția sa, Siemens Energy se bazează pe MATLAB® și Simulink® de la MathWorks și pe controlul bazat pe PC de la Beckhoff.
Nou concept de control pentru convertoare de putere mari
În calitate de producător de sisteme pentru transportul energiei și stabilizarea rețelei electrice, Siemens Energy va avea în viitor încredere în tehnologia de control bazată pe PC de la Beckhoff. PC-urile integrate și terminalele EtherCAT I/O, precum și software-ul de automatizare TwinCAT împreună cu proiectarea bazată pe modele sunt utilizate pentru controlul la nivel superior și pentru protejarea convertoarelor de putere mari. Printre altele, aceste convertoare de putere constituie baza unor astfel de sisteme HVDC, dar sunt, de asemenea, utilizate pentru sistemele de compensare a puterii reactive sau pentru susținerea și stabilizarea rețelelor de energie electrică (sisteme flexibile de transmisie CA, FACTS).
Pentru a atinge un nivel ridicat de fiabilitate pentru o parte atât de importantă a rețelei energetice, se utilizează adesea sisteme redundante. Sistemele de control și protecție hardware și software sunt în permanență într-un mod de așteptare la cald, astfel încât să poată comuta imediat la sistemul redundant în cazul oricărei defecțiuni. Pentru a realiza acest lucru, comunicarea redundantă este stabilită prin mai multe rețele Ethernet separate, utilizând protocolul de redundanță paralelă TwinCAT (PRP) în conformitate cu IEC 62439-3. Această metodă permite comunicarea între PC-urile integrate prin intermediul protocolului de automatizare EtherCAT (EAP), precum și cu sistemele externe, cum ar fi întrerupătoarele de circuit, prin MMS și GOOSE, în conformitate cu IEC 61850.
Cerințele privind timpii rapizi de răspuns pentru controlul curentului și tensiunii la nivel superior sunt îndeplinite utilizând EtherCAT și PC-uri integrate de înaltă performanță. Pe baza procesorului AMD Ryzen™ din PC-urile integrate CX2043, sarcinile de control pot fi executate în TwinCAT cu timpi de ciclu de 250 μs și jitter minim. Un total de până la 12 astfel de PC-uri integrate sunt utilizate pentru fiecare convertor de putere, care schimbă semnale rapide în segmente redundante prin intermediul terminalului punte EtherCAT EL6695.
Sistemul de operare TwinCAT/BSD a fost ales pentru a asigura funcționarea în siguranță a sistemelor ca parte a infrastructurii critice. Acesta oferă o platformă Unix stabilă pentru timpul de execuție TwinCAT 3, care îndeplinește, de asemenea, cerințele de securitate în creștere. Modulele TwinCAT sunt apoi executate în mediul în timp real al TwinCAT 3. Modulele TwinCAT dezvoltate direct în C/C++ sunt utilizate pentru funcții de bază sau stive speciale de comunicații. Acestea fac posibilă abstractizarea software-ului de control de detaliile hardware sau de comunicare prin diverse protocoale, cum ar fi EtherCAT sau IEC 61850. Funcțiile și comenzile specifice pentru sistem sunt apoi configurate utilizând dezvoltarea bazată pe model în MATLAB® și Simulink® și transferate către PC-urile integrate utilizând generarea de cod.
Siemens Energy utilizează cu succes de mai mulți ani proiectarea și ingineria bazate pe modele pentru procese cu ajutorul MATLAB® și Simulink®. Dezvoltarea software-ului de control și protecție în Simulink® și generarea ulterioară a codului cu TwinCAT 3 Target for Simulink® elimină exact toate etapele manuale menționate mai sus, permițând dezvoltatorilor să se concentreze în schimb pe sarcina lor principală. Rularea aceluiași software în medii de simulare diferite, precum și pe hardware-ul de control final permite compararea mai eficientă a comportamentului.
Un alt avantaj este timpul economisit în cazul unei erori sau la extinderea modelelor. În trecut, era necesar să se corecteze erorile în sistemul țintă respectiv sau să se extindă funcțiile acolo, dar astăzi acest lucru se face în modelul sursă în Simulink®. Împreună cu TwinCAT, modulele software deja testate pot fi apoi portate la PC-urile embedded puternice, cu capacitate ridicată de timp real, cu un efort redus și trebuie doar conectate la interfețele fizice. Ca urmare, atât testele HIL (hardware in the loop), cât și testele care implică dulapurile de control-comandă ce urmează să fie instalate ulterior în sistemul real pot fi efectuate cu sistemul de comandă pentru a furniza un sistem adaptat în mod optim la toate scenariile din rețeaua electrică.