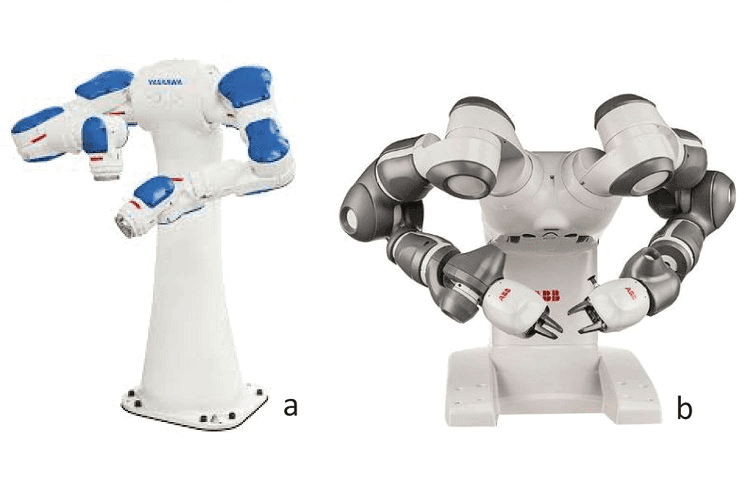
Brațele robotice de tip braț uman, numite și roboți colaborativi, pot să-și fructifice la maxim funcționalitatea prin echipare cvasigenerală cu prehensoare antropomorfe cu degete, de tip mână umană.
1. Introducere
După introducerea roboţilor industriali în procesele tehnologice, mult timp, ca și în prezent în mare măsură, roboţii industriali au fost și sunt dotaţi pentru operaţiile de transfer a pieselor, cu prehensoare mecanice cu bacuri. Aceste prehensoare se pot folosi numai pentru un tip de piese sau pentru un set de piese asemănătoare. Există și poliprehensoare care pot fi folosite pentru mai multe tipuri de piese. Principalul dezavantaj al acestor prehensoare este domeniul limitat de utilizare și necesitatea schimbării prehensorului în cazul unui alt tip de piesă ca formă sau tipodimensiune.
În paralel cu prehensoarele mecanice cu bacuri s-au dezvoltat și perfecţionat continuu prehensoarele antropomorfe, asemănătoare cu mâna umană, cu trei până la cinci degete. De asemenea s-au dezvoltat și perfecţionat braţele robotice asemănătoare cu braţul uman, care au devenit compacte, precise și fiabile. Astfel s-a ajuns la situaţia ca în procesele tehnologice robotizate, roboţii industriali clasici să fie înlocuiţi, tendinţă din ce în ce mai evidentă, cu braţe robotice dotate cu prehensoare antropomorfe, fixe sau montate pe platforme mobile, până la forma mai complexă a roboţilor umanoizi. În acest fel se poate trece pe scară largă la înlocuirea operatorilor umani cu aceste variante de braţe sau roboţi umanoizi. În această lucrare se prezintă și un ansamblu de braţ robotic-prehensor antropomorf care poate fi folosit pe scară largă în robotizarea proceselor tehnologice de fabricare și asamblare a produselor industriale.
2. Tipuri de braţe robotice de tip colaborativ
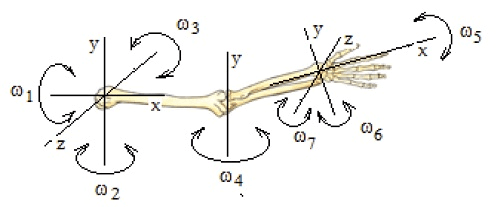
- FIGURA 1. Structura și cinematica brațului uman.
Robotul industrial, respectiv, braţul robotic a avut încă de la început ca model braţul uman, cu precizarea că variantele iniţiale ale roboţilor industriali aveau gabarite mari, și anumite disproporţii faţă de braţul uman. Anatomic și cinematic braţul uman reprezentat în figura 1, este caracterizat de mai multe elemente și șapte mișcări independente: trei rotaţii în umăr, o rotaţie în cot, o rotaţie în jurul antebraţului și două rotaţii la nivelul închieturii palmei. Așa cum am precizat deja, primele variante de roboţi industriali numai au încercat copierea structurii și cinematicii mâinii umane direcţie în care s-a reușit parţial.
Însă în ultimii 10-15 ani au apărut structuri tip braţ robotic mult mai asemănătoare cu braţul uman și cu performanţe comparabile. Dintre aceste variante vom prezenta câteva:
- Braţul robotic Barrett Arm (figura 2a) este realizat încă de la începutul anilor 2000 și este deosebit de precis. Principalele caracteristici ale acestui braţ robotic sunt: înălţime 42 cm, lungime 72 cm, lăţime 34 cm, greutate 27 kg, o viteză mare și o precizie foarte bună [1].
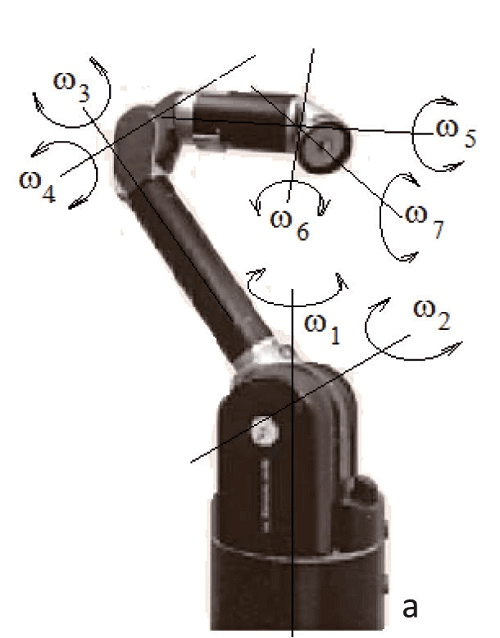
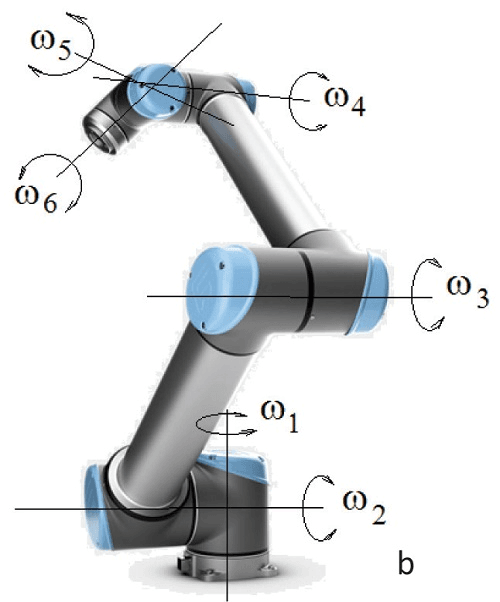
- FIGURA 2. Brațe robotice de tip colaborativ: a - WAM Barrett arm și b - Universal Robot UR10.
- În figura 2b este arătat braţul robotic Universal Robot UR 10. Principalele lui caracteristici sunt: lucrează în siguranţă alături de angajaţi sau separat, poate manipula mase până la 10 kg, raza de acţiune este de 132 mm, posibilitate de rotaţie cu 360 de grade în fiecare cuplă, 6 grade de mobilitate corespunzătoare la 6 axe; repetabilitate de 0,1 mm, ușor de montat având numai 11 kg, ușor programabil pentru adaptare la diverse sarcini [1].
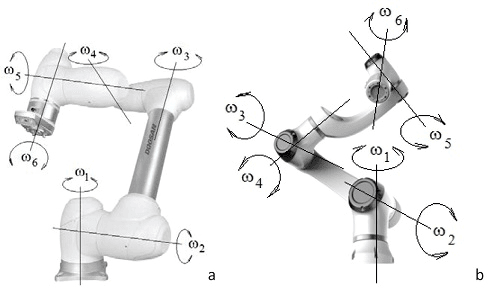
- FIGURA 3. Brațe robotice de tip colaborativ: a - Doosan M 1013 Robotic Arm și b - Elfin Robotic Arm.
- Braţul robotic Doosan M 1013 Robotic Arm (figura 3a) este caracterizat de: 6 grade de libertate; sarcină utilă: 10 kg; raza de acţiune: 1.300 mm; viteza la nivelul efectorului: 1 m/s; repetabilitate: ± 0,1 mm; temperatura de funcţionare: 5–45 °C; greutate: 33 kg; poziţie de instalare: podea, tavan, pereţi; gradul de protecţie: IP54; porturi I / O: configurat cu 6 I / Os; alimentare: 24V / max. 3A; mișcari în cuple (interval / viteză): C1, C2: ± 360 ° / 120 ° / s, C3: ± 160 ° / 180 ° / s, C4, C5, C6: ± 360 ° / 225 ° / s. [1].
- În figura 3b este arătat braţul robotic de tip Elfin ce are următoarele particularităţi: mod de control: în regim continuu, mod de acţionare: electric, capacitate de încărcare aplicaţie oarecare, echipat cu sistem tip pick and place, certificare CE, marcă comercială: Han’s Robot [1].
O altă variantă de braţ robotic de acest tip este ROZUM Robotics (figura 4a) fiind: ultra ușor și mobil (8 kg greutate); puternic și cu dexteritate ridicată (3 kg sarcină utilă, 700 mm rază de acţiune); precizie (+/- 0,1 mm repetabilitate); rapid (30 rpm / 2 m / sec)[1].
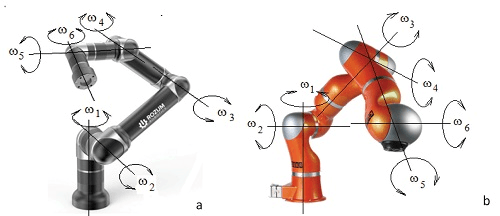
- FIGURA 4. Brațe robotice de tip colaborativ: a - ROZUM Robotic Arm și b - KUKA Robotic Arm.
Brațul robotic KUKA (figura 4b), realizat după o lungă perfecţionare și optimizare a roboţilor clasici KUKA, la care se poate observa și marea diferenţă între roboţii industriali tradiţionali și braţele robotice articulate de ultimă generaţie, este caracterizat de: 7 grade de libertate, algoritmi de adaptare, echipare cu senzori de cuplu motor/moment care ne permit să efectuăm controlul cuplului motor și prin controlul impedanţei, care să permită o interacţiune inteligentă și capacitate de adaptare a mișcării [1].
Brațul robotic Rebel Arm 1-2 (figura 5a) este caracterizat de: 6 grade de libertate, sistem de control integrat, șasiul exterior este alcătuit în întregime din polimeri și, prin urmare, este practic și ușor, braţul articulat permite aplicaţii care implică colaborare om-mașină, ușor, cablurile amplasate la interior, articulaţiile sunt potrivite pentru aplicaţiile din robotica de serviciu, motoare Brushless DC în loc de motoare pas cu pas [1].
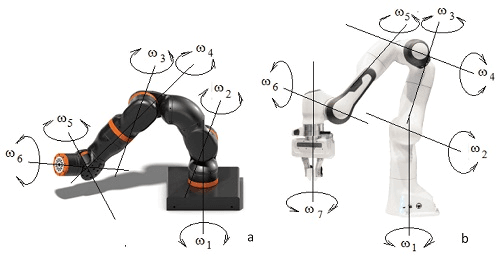
- FIGURA 5. Brațe robotice de tip colaborativ: a - Rabel Robotic Arm și b - Panda Robotic Arm.
Braţul robotic Panda (figura 5b) este caracterizat de: programare simplă, conceput pentru întreprinderile mici, șapte grade de mobilitate și proiectat cu capacitatea de a sesiza inteligent „atingerea”, Panda poate ajuta la desfășurarea experimentelor știinţifice, la construirea de plăci de circuit sau la pretestarea echipamentelor (două braţe Panda pot chiar lucra împreună pentru a construi un al treilea braţ) [1].
Toate tipurile de braţe robotice prezentate fac parte din așa numită clasă a roboţilor colaborativi destinaţi să interacţioneze prietenos și foarte eficient cu operatorul uman. Aceste braţe robotice au în general 6 sau mai multe grade de mobilitate și pot fi folosite individual sau în pereche, ca și braţele umane. Pentru exemplificare se dau două exemple de structuri echipate cu câte două braţe robotice (figura 6, a și b)[1].
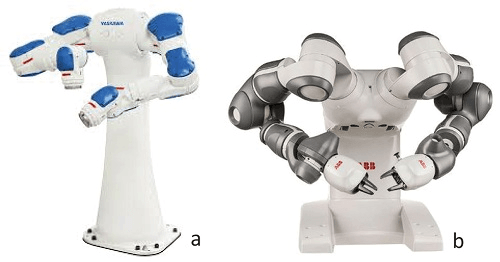
- FIGURA 6a și 6b. Structuri robotice cu două brațe robotice de tip braț uman: a - tip Yaskawa și b - tip ABB.
În cele mai multe cazuri aceste braţe robotice folosite individual sau în perechi, au fost dotate și sunt încă dotate, așa cum am precizat deja, pe scară largă cu prehensoare cu bacuri, de tip clește, sau sporadic cu prehensoare cu degete(3, 4 sau 5 degete) articulate. Această situaţie se explică prin variantele încă puţine suficient de performante și la preţuri accesibile ale prehensoarelor antropomorfe cu degete articulate. Este momentul ca această situaţie să fie depășită și să se treacă pe scară largă la dotarea braţelor robotice de tip colaborativ cu prehensoare antropomorfe cu cinci degete articulate.