La ora 6:07, centrul de prelucrare este pregătit de lucru. Arborele principal este încălzit, programul este încărcat, iar lichidul de răcire circulă. Și totuși, nu se prelucrează nicio piesă. Operatorul își încheie o altă lucrare, următorul semifabricat se află într-o tavă, iar o mașină a cărei valoare o depășește cu mult pe cea a piesei aflate în fața ei așteaptă ca cineva să o deservească.
Această situație explică o mare parte din interesul manifestat în prezent pentru deservirea automatizată a mașinilor-unelte cu ajutorul roboților. Atelierele de prelucrare CNC sunt presate să producă mai mult cu echipele existente, în timp ce operatorii continuă să piardă timp cu deschiderea ușilor mașinilor, încărcarea semifabricatelor, descărcarea pieselor, îndepărtarea așchiilor, verificarea orientării și transferul pieselor către următoarea etapă. Niciuna dintre aceste sarcini nu este lipsită de importanță, însă multe dintre ele sunt repetitive și solicitante din punct de vedere fizic. Același lucru este valabil și în cazul operațiilor de rectificare și debavurare, unde praful, vibrațiile, muchiile ascuțite și contactul prelungit fac ca munca să fie dificilă.
Valoarea constă în proces, nu doar în numărul de angajați
Un robot nu rezolvă problemele de personal ale unei fabrici doar prin simpla sa amplasare lângă o mașină. El creează valoare atunci când elimină micile întreruperi care consumă din timpul productiv. În cazul deservirii mașinilor CNC, aceasta înseamnă încărcarea repetabilă a pieselor, schimbarea previzibilă a acestora și posibilitatea de a menține utilajul în funcțiune în timpul pauzelor sau cu mai puțini operatori. Înseamnă, de asemenea, că o singură persoană poate supraveghea un proces, în loc să-și petreacă tura alimentându-l.
Există și un alt beneficiu: repetabilitatea. Un robot poate poziționa o piesă într-o mandrină, într-un dispozitiv de fixare, într-un dispozitiv de măsurare sau într-o stație de curățare în același mod, ciclu după ciclu. Cu dispozitive de prindere, senzori și o configurare adecvată a celulei, o singură secvență de manipulare poate include încărcarea, descărcarea, curățarea pieselor, inspecția, sortarea și paletizarea. Partea monotonă a activității devine astfel un proces controlat.
Rectificarea și debavurarea aduc o provocare diferită. În aceste cazuri, simpla poziționare nu este adesea suficientă. Piesele turnate variază, bavurile diferă, iar sculele abrazive se uzează. Procesul poate necesita urmărirea unui contur de către sculă, menținând în același timp o forță de contact. Mitsubishi Electric oferă opțiuni de detectare și control al forței pentru anumite modele din seria CR, permițând mișcări ghidate de forță, urmărirea conturului și menținerea unei forțe constante de contact. Acest lucru îi permite robotului să facă mai mult decât să deplaseze piesa de prelucrat: poate participa efectiv la operațiile de finisare.
Un robot potrivit pentru un blocaj concret din producție
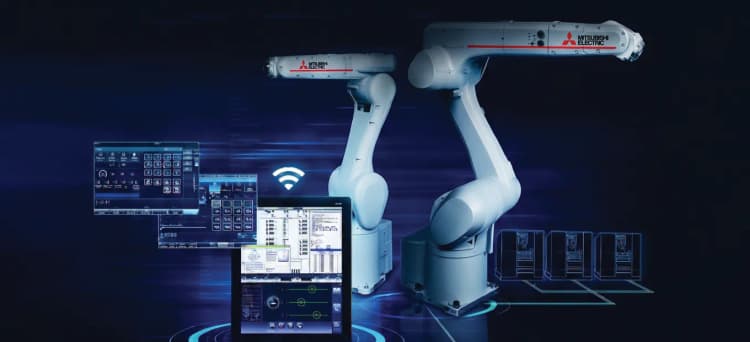
Seria CR este o gamă de roboți industriali destinată aplicațiilor în care cerințele sunt clare, iar celula trebuie să rămână compactă și rentabilă din punct de vedere economic. Gama actuală include modelele RV-CR cu șase axe și roboții SCARA RH-CRH. Pentru alimentarea mașinilor-unelte, modelele RV-8CRL și RV-12CRL sunt deosebit de relevante, deoarece structura lor articulată le permite să ajungă în interiorul mașinilor-unelte, să se apropie de dispozitivele de fixare din unghiuri diferite și să lucreze cu stații auxiliare amplasate în jurul mașinii CNC.
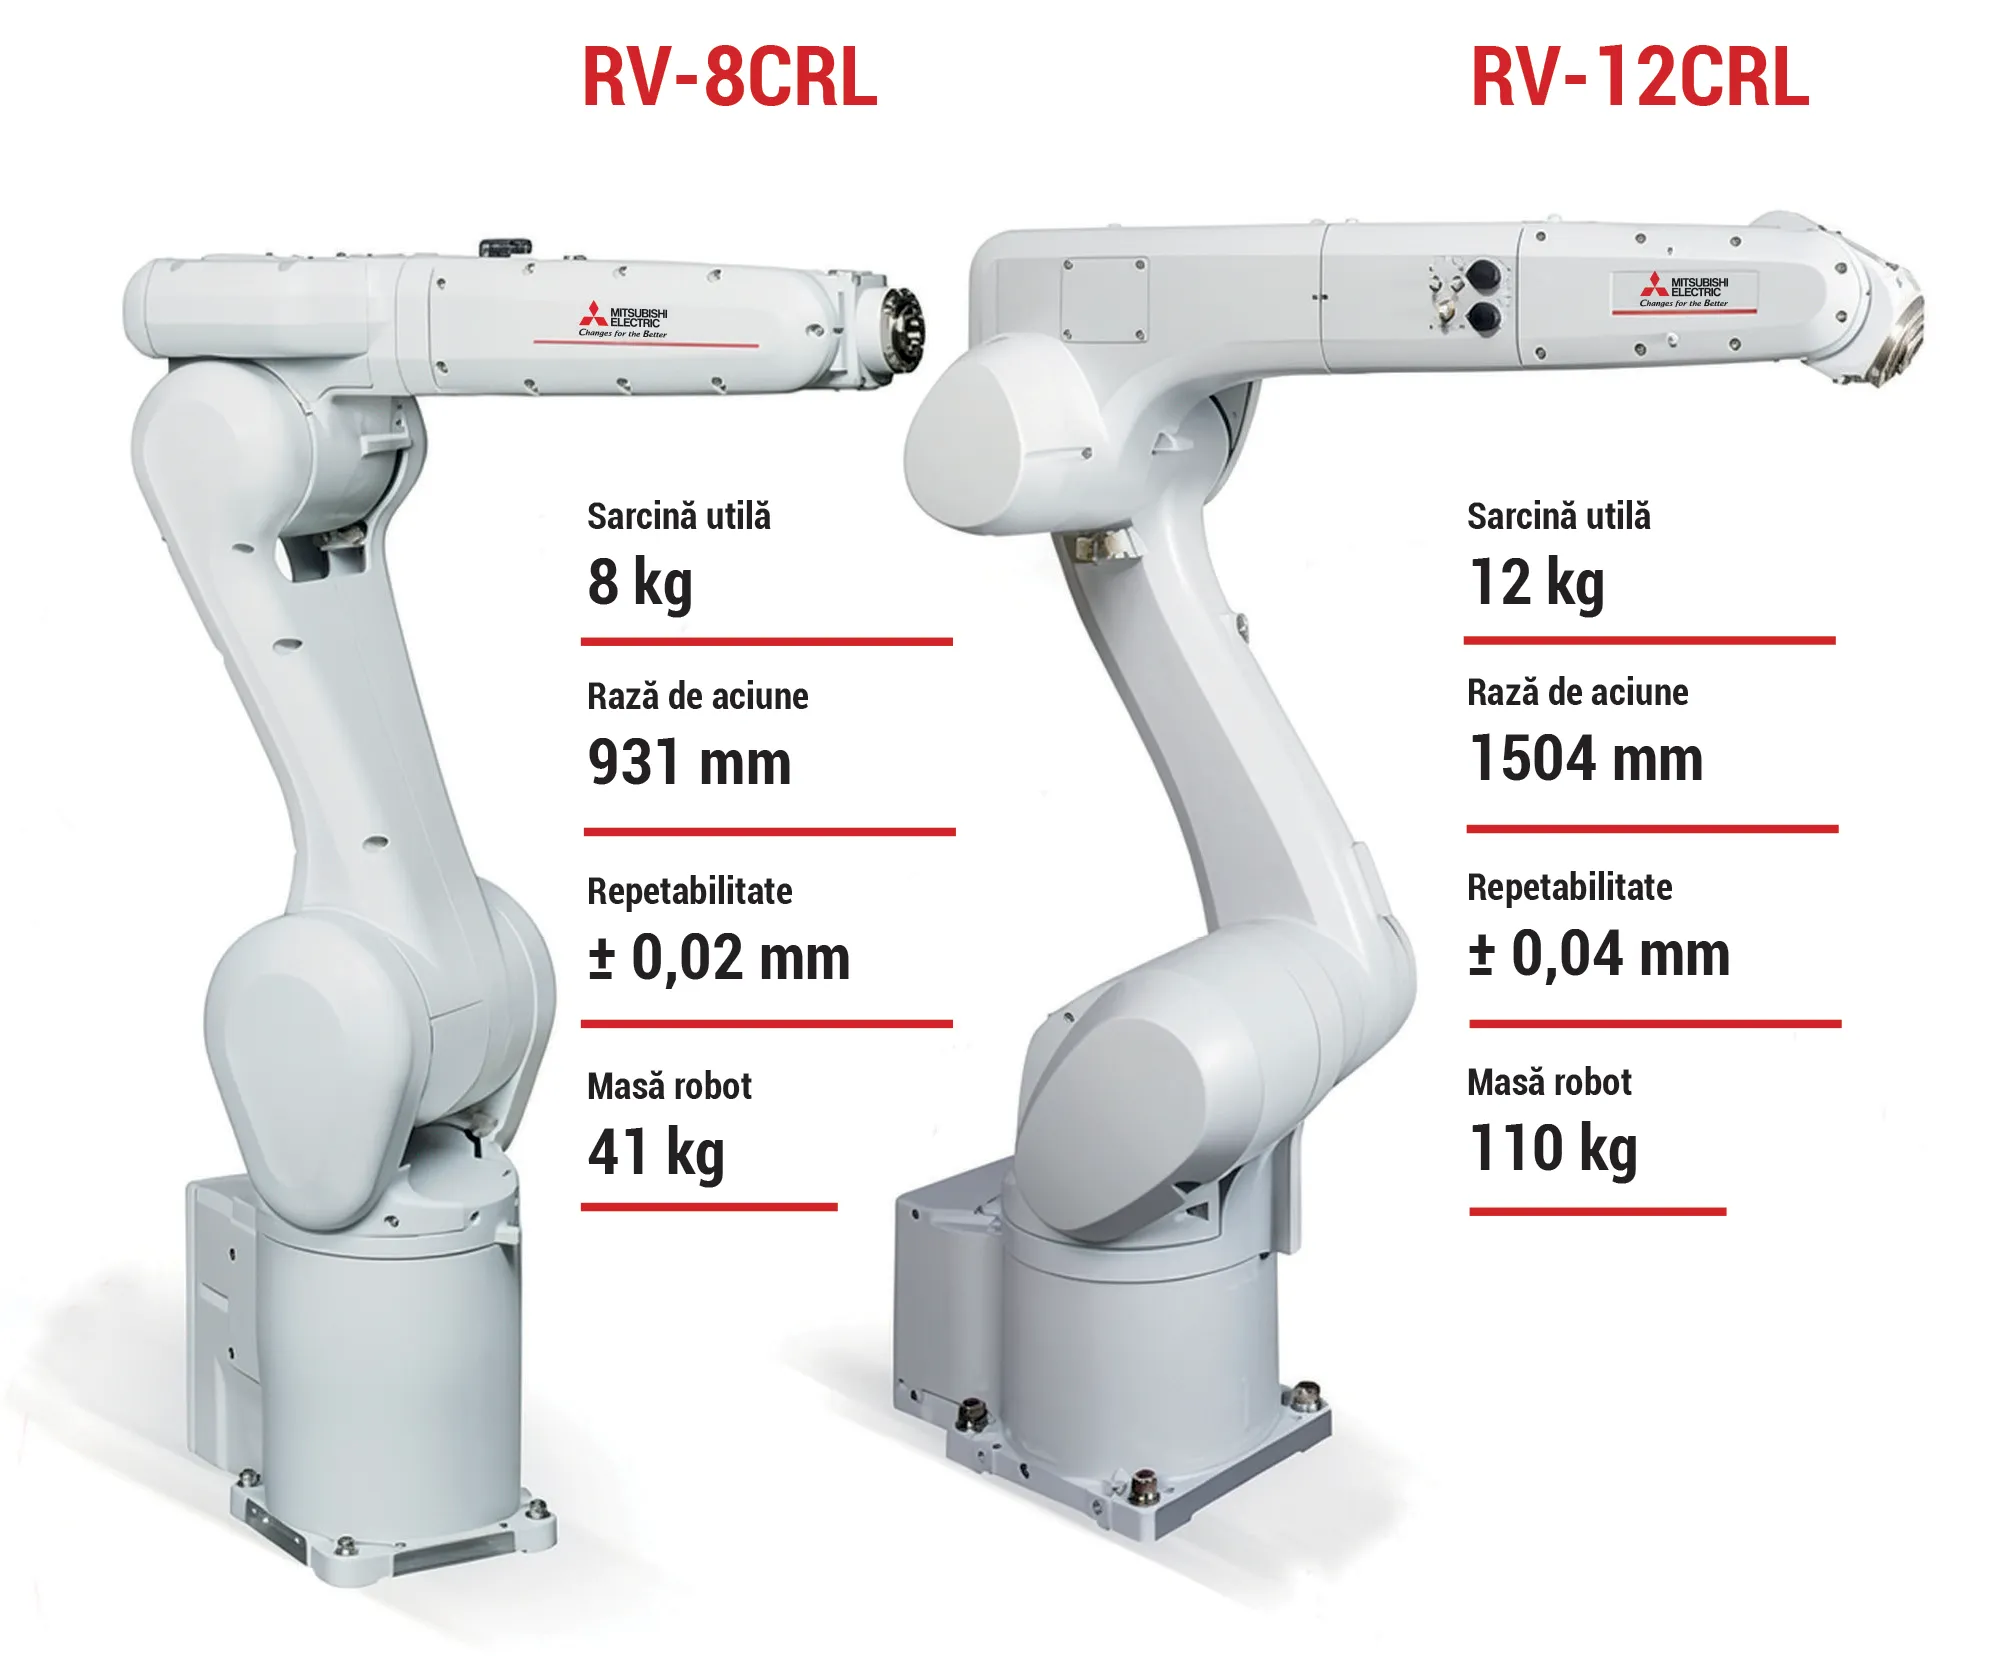
Brațul are în mod intenționat un profil suplu. Mitsubishi Electric descrie familia RV-CR ca fiind compactă, cu interferențe reduse în jurul brațului, aspect important atunci când robotul trebuie să se încadreze între ușa mașinii CNC, masa pentru piese și dispozitivele de protecție. Roboții utilizează controlere independente CR800 și se pot conecta la echipamentele celulei prin interfețe standard și rețele industriale. CC-Link IE Field Network Basic permite schimbul ciclic de semnale și registre cu controlere compatibile, prin Ethernet. Comunicarea exactă dintre robot și mașina CNC depinde însă de mașina utilizată, de interfețele disponibile și de conceptul de siguranță implementat.
Acest aspect este important deoarece cele mai bune proiecte de deservire a mașinilor-unelte rareori se limitează doar la „preluarea și plasarea pieselor”. O celulă funcțională poate avea nevoie să confirme că o ușă este deschisă, să verifice starea mandrinei, să identifice o piesă, să curețe un dispozitiv de fixare, să inițieze ciclul de prelucrare, să măsoare piesa prelucrată și să decidă unde se îndreaptă componenta în continuare. Robotul, mașina-unealtă, PLC-ul, sistemul de vedere artificială și echipamentele de siguranță trebuie să funcționeze ca un singur sistem.
De la sarcini specifice la o utilizare mai eficientă a mașinilor
Robotizarea în jurul mașinilor CNC se îndepărtează de ideea construirii unei celule spectaculoase și se concentrează tot mai mult de eliminarea pierderilor obișnuite de producție. Loturile mai mici, varietățile mai numeroase și presiunea asupra gradului de utilizare a mașinilor favorizează sistemele care pot fi realocate și reprogramate fără ca fiecare schimbare de produs să se transforme într-un proiect de inginerie. Sistemele de vedere artificială, senzorii de forță și conectivitatea îmbunătățită facilitează, de asemenea, automatizarea sarcinilor care odinioară necesitau intervenția umană între două mașini. Astfel, justificarea economică a investiției se mută de la reducerea necesarului de personal la creșterea timpului productiv al mașinilor.
Aici se evidențiază cel mai bine potențialul seriei CR. Nu este vorba despre un robot care caută o problemă pe care să o rezolve, ci despre un instrument destinat unor situații concrete: un arbore principal neutilizat, operații repetitive de încărcare, un operator blocat în activități de manipulare cu valoare adăugată redusă, un proces de debavurare cu rezultate neuniforme sau o sarcină de finisare pe care este neplăcut să o execuți timp de opt ore pe zi.
Pentru un director de fabrică, întrebarea nu mai este: „Poate un robot să încarce această mașină?”. În multe cazuri, răspunsul este afirmativ.
Întrebarea mai relevantă este: „Ce alte sarcini putem elimina din rutina operatorului odată ce robotul este instalat acolo?”. Abia în acest punct argumentul economic devine cu adevărat interesant.