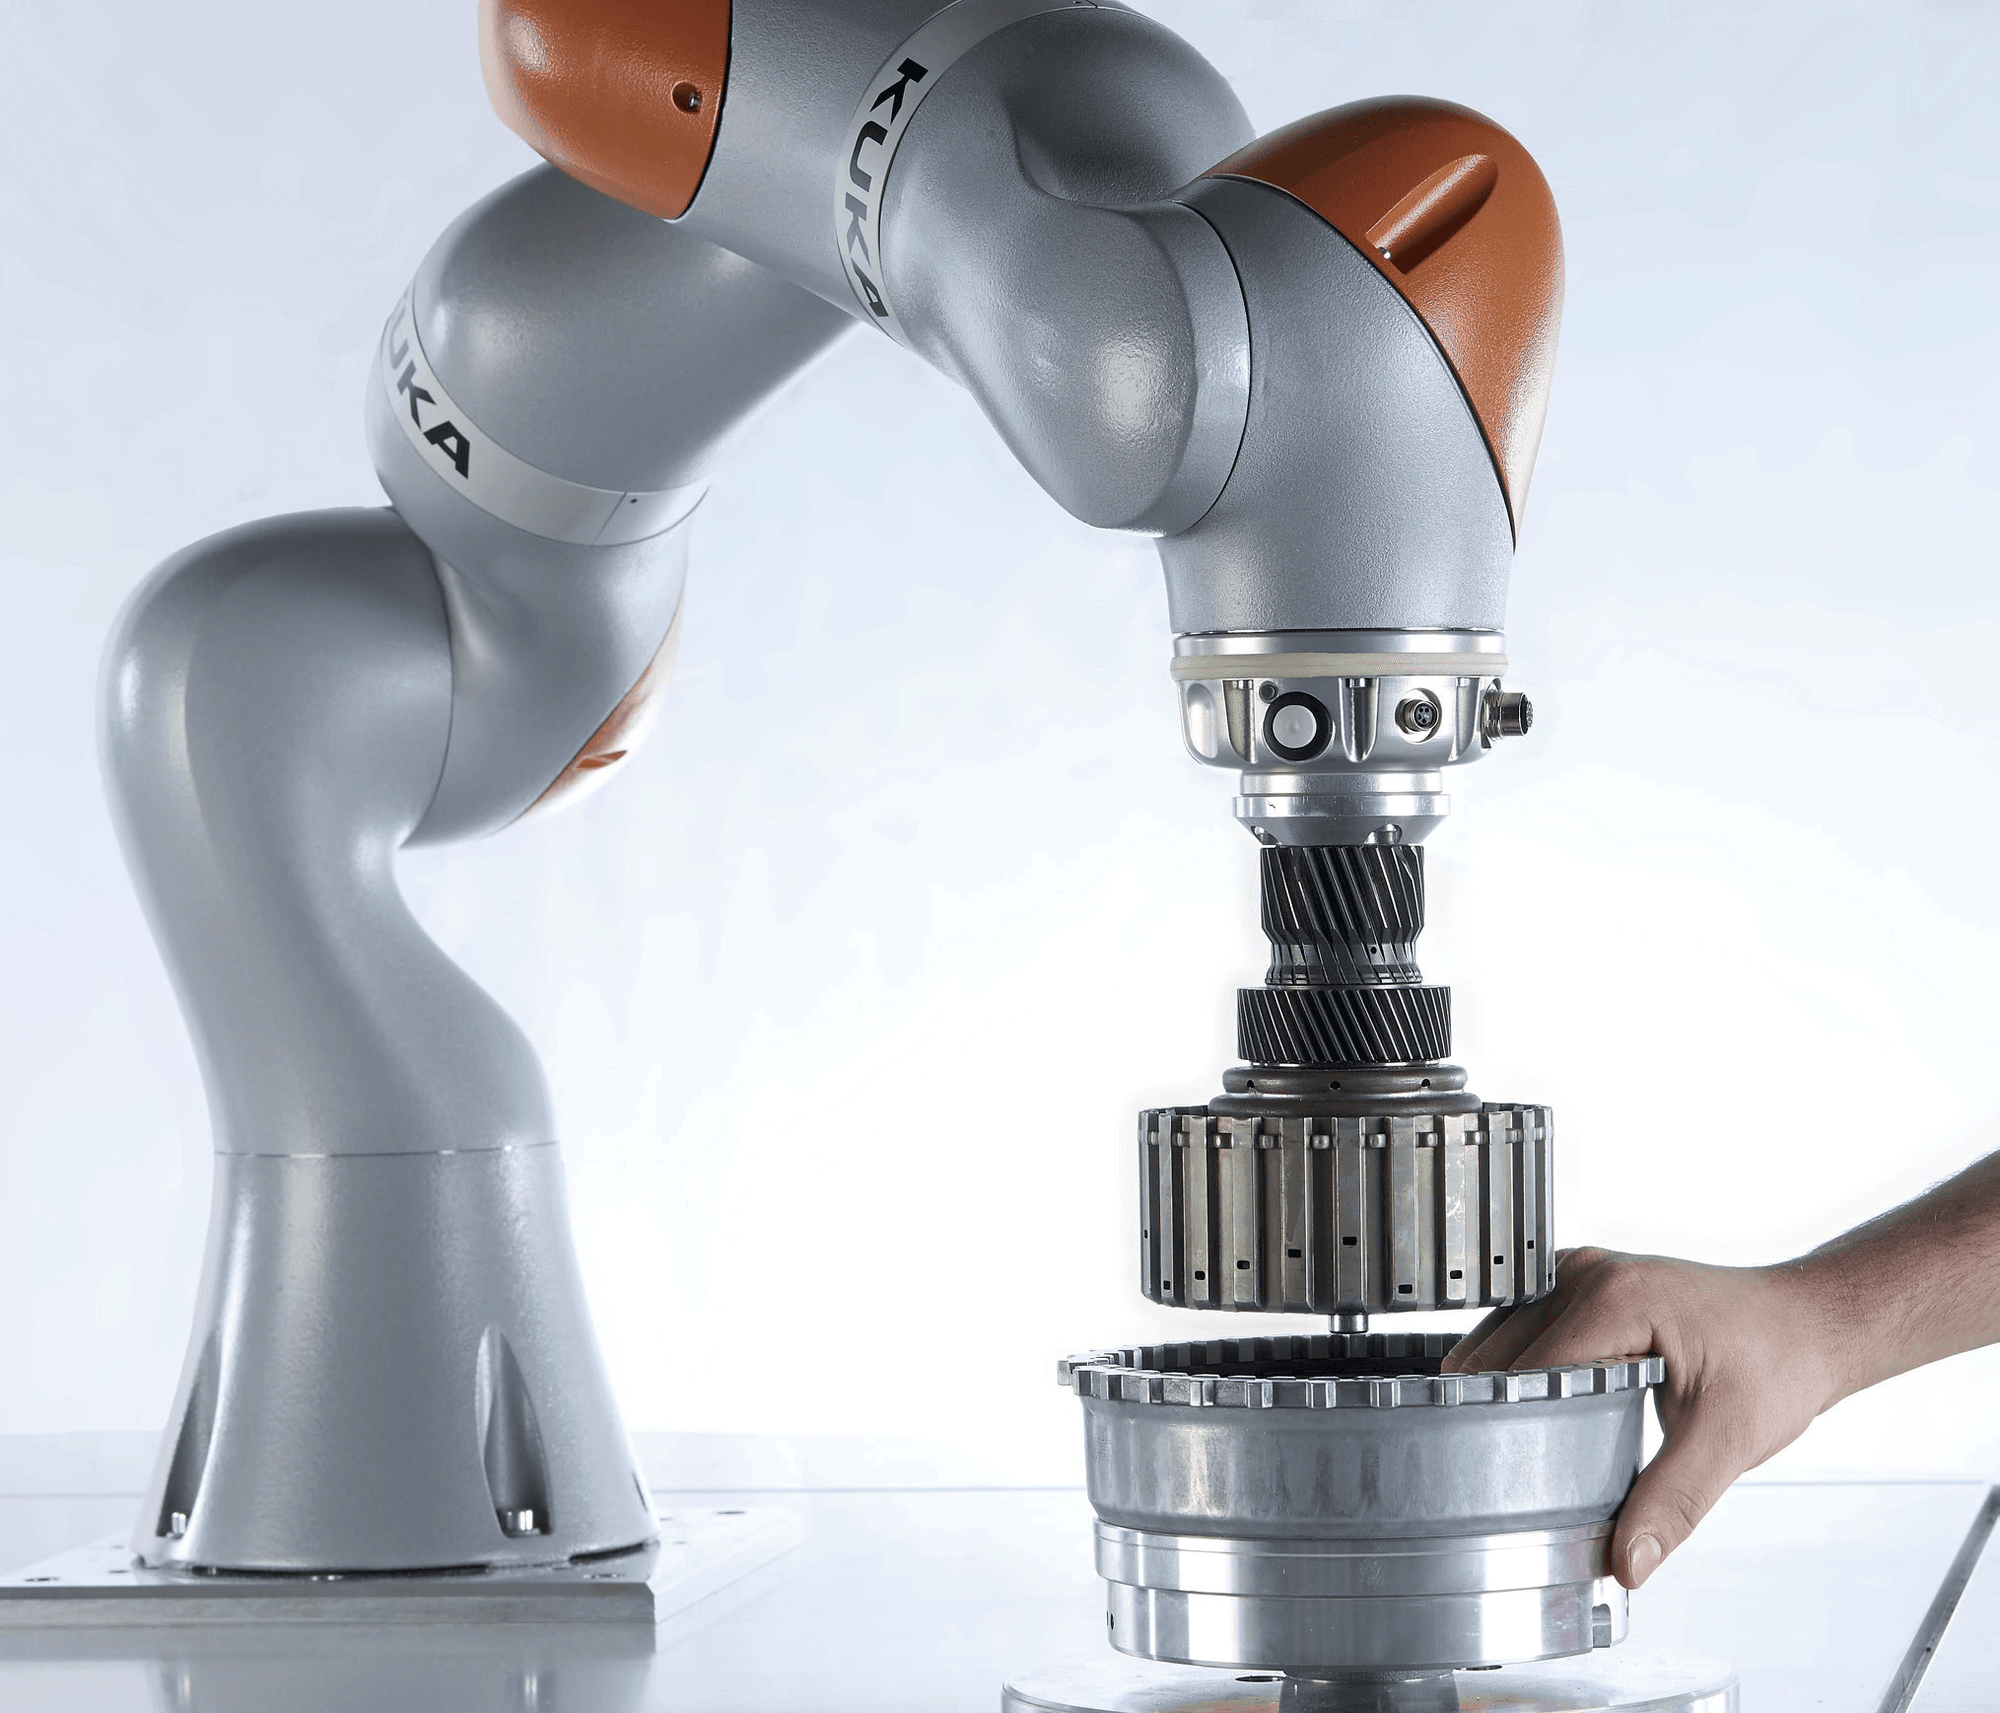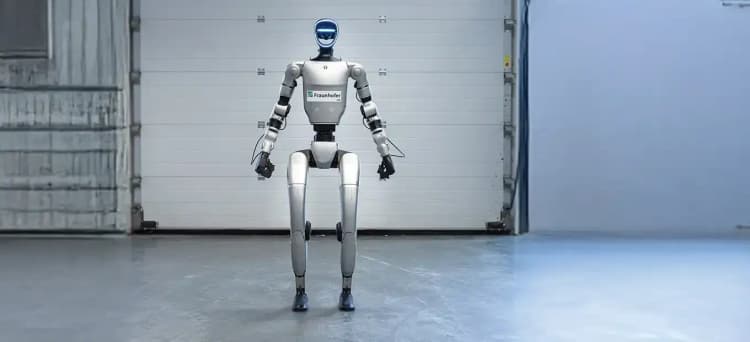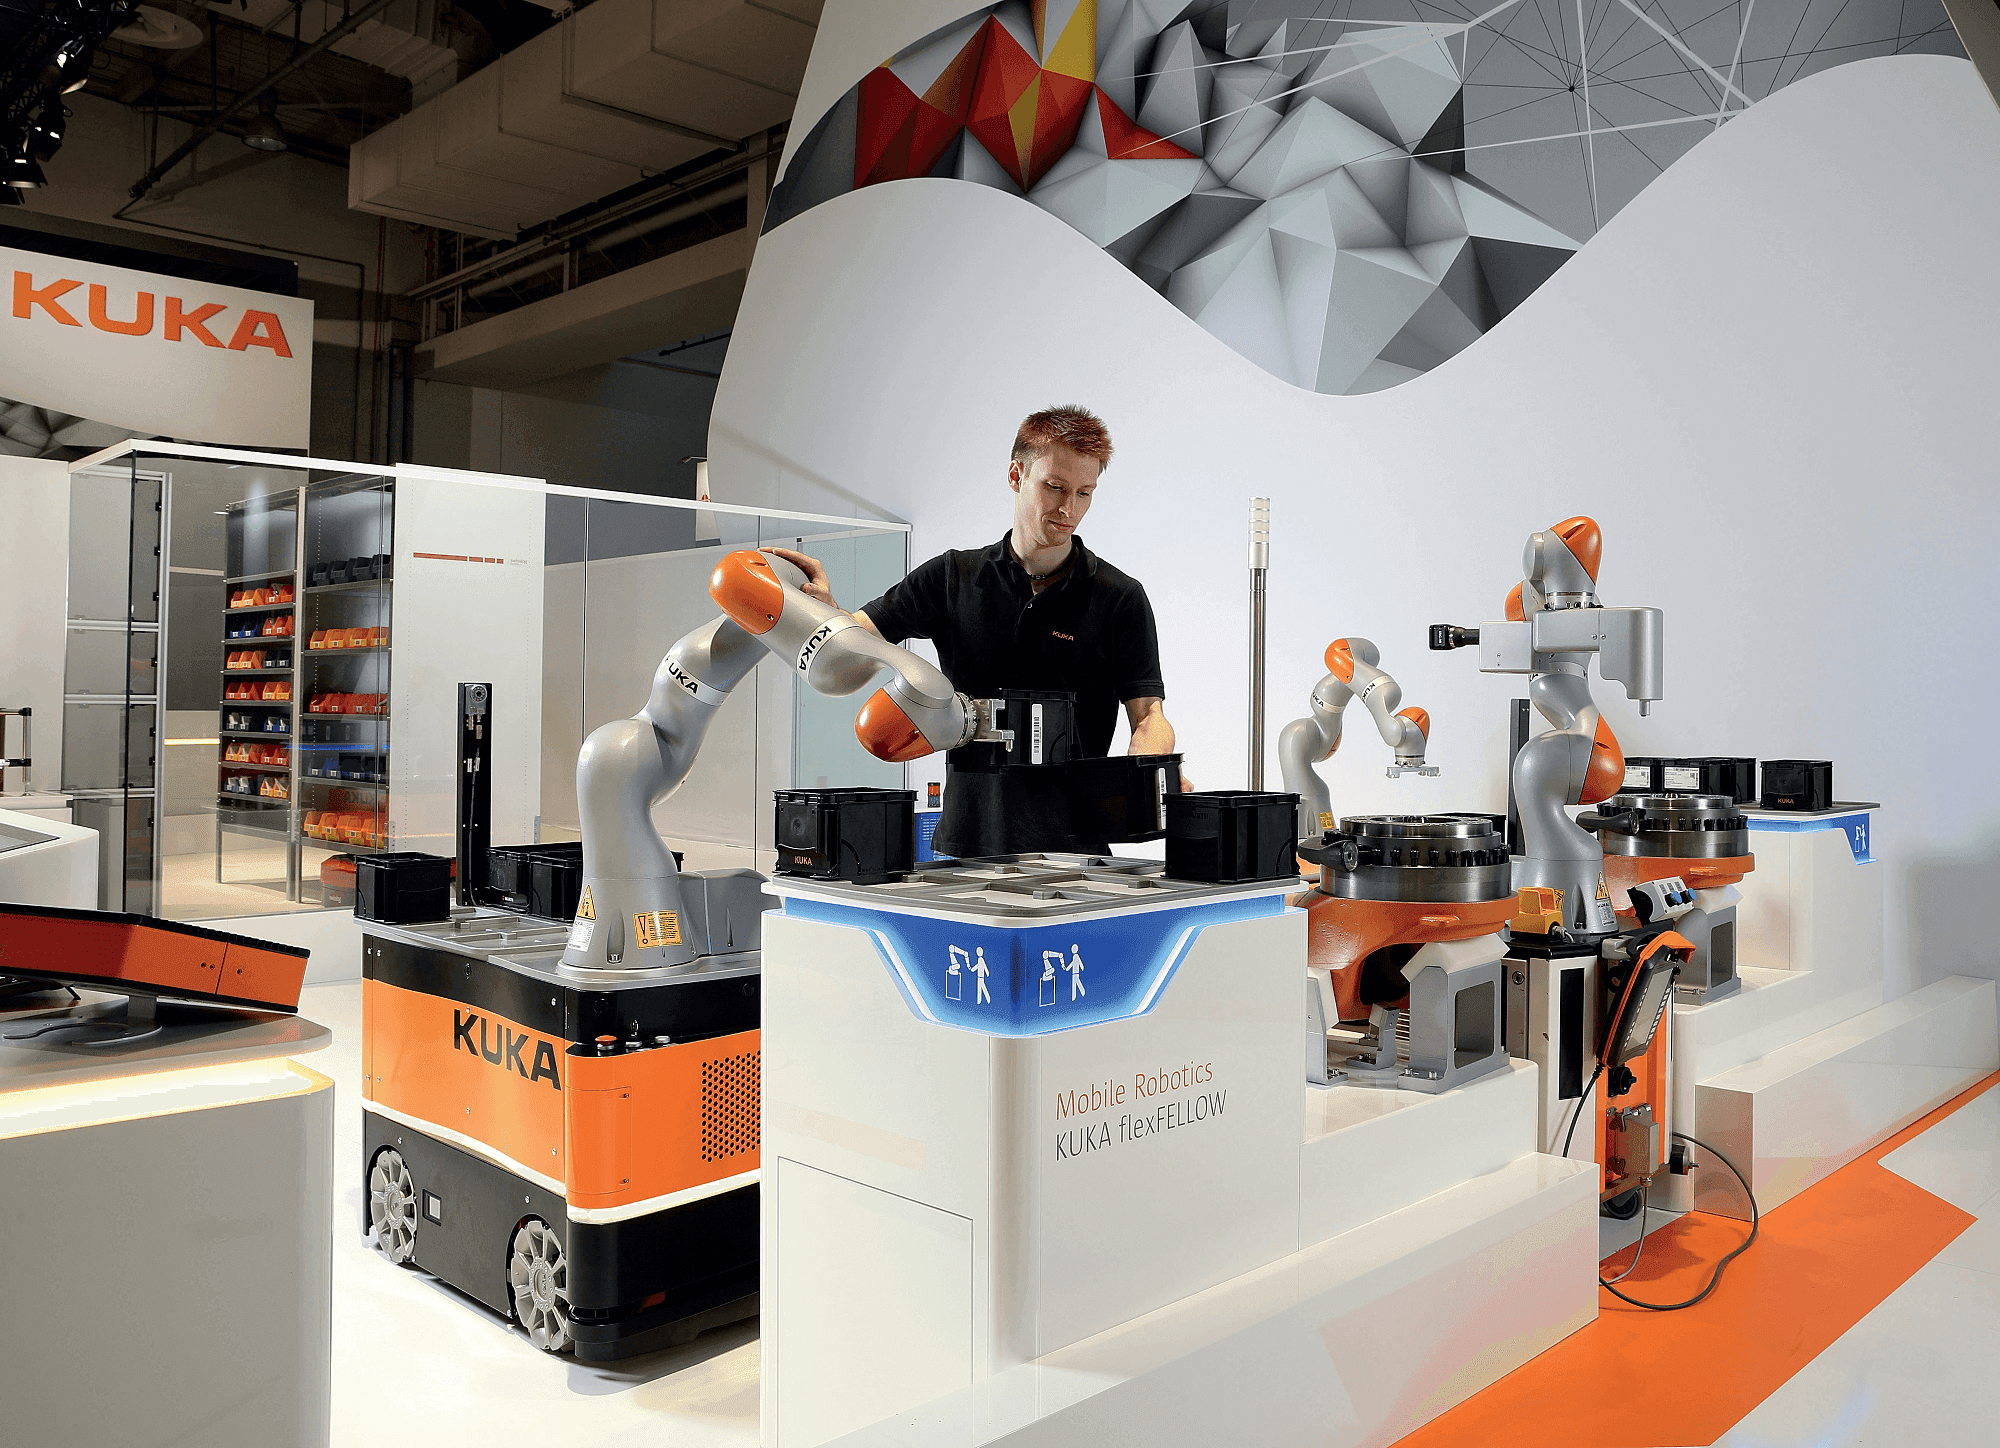
Părerile oamenilor sunt împărţite, în privinţa întrebării cum va arăta viitorul, dacă roboţii își vor face apariţia în viaţa de fiecare zi. În timp ce unii văd roboţii ca având aspect umanoid și care le fură apoi locurile de muncă, pe alţii, aceștia îi impresionează și își închipuie cu ușurinţă viitorul alături de roboţi. Noi, cei de la KUKA, avem o viziune foarte clară: roboţii trebuie să ajute oamenii şi nu invers. Roboţii pot uşura munca oamenilor, eliberându-i de multe sarcini neplăcute sau neergonomice. Munca realizată de oameni trebuie să se limiteze, pe cât posibil, la sarcini care necesită abilităţi umane, cum ar fi dobândirea de cunoştinţe, învăţatul din experienţă, percepţia senzorială, creativitatea, improvizaţia etc. Roboţii pot completa aceste virtuţi umane cu puterea, repetabilitatea operaţiunilor, viteza şi calitatea lor. Telefoanele inteligente şi computerele fac parte din viaţa noastră de zi cu zi; contabilii nu mai adună manual coloanele de cifre – folosesc instrumente.
La KUKA, cooperarea om-robot (HRC) înseamnă şi responsabilitate. În centrul atenţiei, se află întotdeauna omul – roboţii există să ajute oamenii şi nu trebuie să îi pună niciodată în pericol. În acest sens, roboţii trebuie să îndeplinească cerinţe noi de securitate. Desigur, există moduri diferite de a satisfice aceste aşteptări. KUKA, diferenţiază funcţiile de securitate destinate să protejeze persoanele care lucrează cu roboţi de funcţiile care protejează robotul în sine.
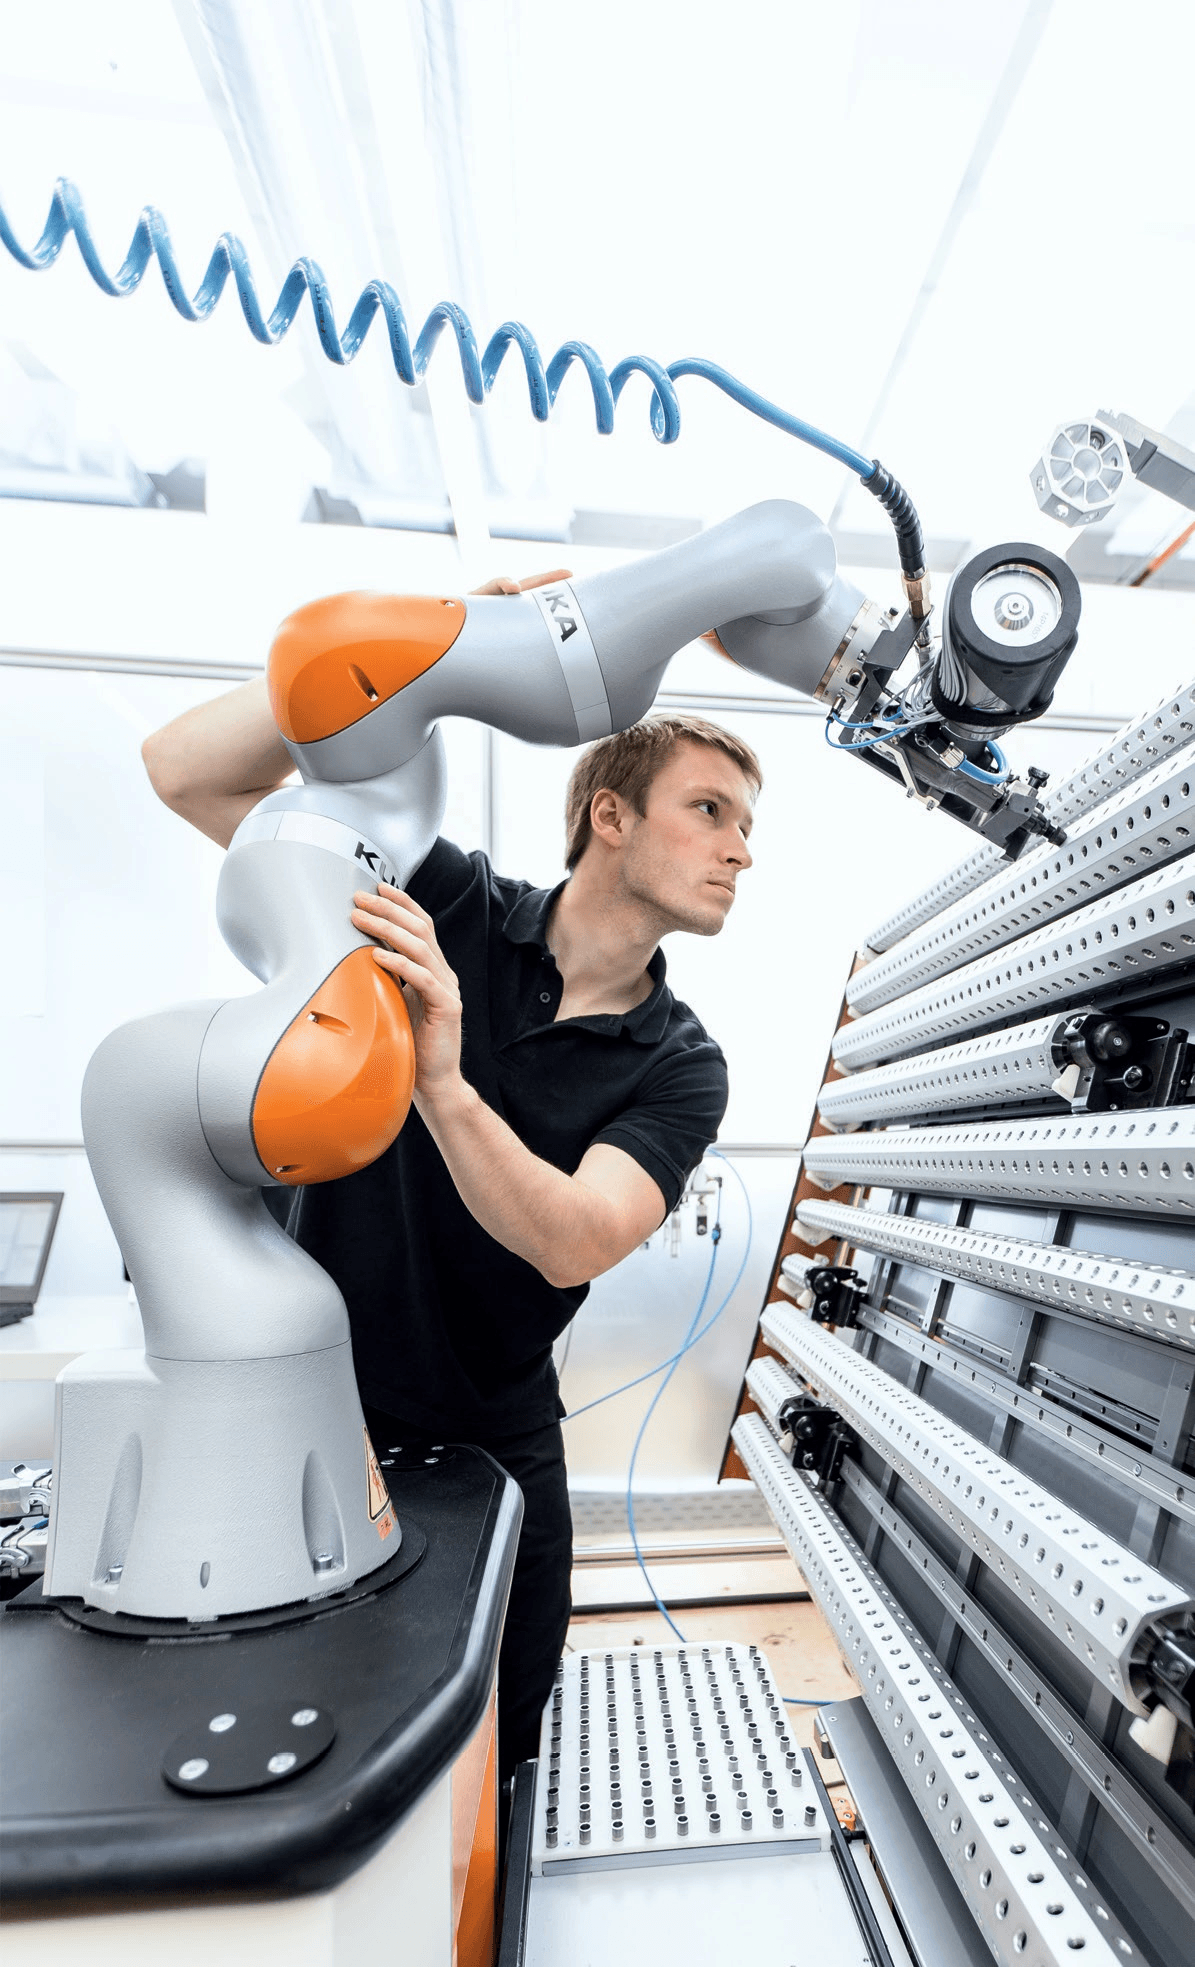
Cât de sigură este zona din jurul unui robot? Ce unelte foloseşte? Trebuie să găsim şi răspunsul acestor întrebări. Nu considerăm că este corect să lăsăm securitatea sistemului robotic pe seama montatorilor sau utilizatorilor roboţilor – adică, a cumpărătorilor. Nu suntem satisfăcuţi, atât timp cât utilizarea robotului în condiţii concrete nu este sigură. Ne gândim la modul în care oamenii se apropie de robot, pentru că, în general, aproape toţi roboţii sunt într-un fel capabili de HRC.
Putem diferenţia patru variante:
- robotul se opreşte când se deschide uşa de siguranţă din faţa robotului; pentru această variantă, nu este nevoie decât de date de intrare de siguranţă (la nevoie, un releu de siguranţă), care să oprească robotul atunci când cineva intră în zonă;
- dacă robotul este operat manual, atunci sunt necesare un comutator cu acţionare cu trei poziţii şi o monitorizare a vitezei de siguranţă, alături de datele de intrare de siguranţă (în anumite cazuri, poate fi necesară supravegherea de siguranţă a orientării);
- dacă poziţia persoanei poate fi determinată (cu aceeaşi siguranţă) cu un singur senzor de siguranţă, viteza robotului poate fi redusă în funcţie de distanţa dintre om şi robot, astfel încât robotul să fie întotdeauna în repaus atunci când se apropie omul; pentru această variantă, robotul are nevoie de funcţia „controlul sigur al vitezei“ şi de datele de intrare de siguranţă ale butonului de oprire în caz de urgenţă; baza tuturor sistemelor robotizate actuale HRC este prevenirea coliziunii;
- adevărata provocare şi esenţa cooperării om–robot le reprezintă mijloacele de protecţie împotriva coliziunii („limitarea energiei şi forţei“); între acestea este parte capacitatea robotului de a colabora cu omul – operatorul poate atinge şi conduce robotul, ba chiar se poate şi lovi de el. Ulterior, cu ajutorul unor funcţii precum detectarea de siguranţă a coliziunii sau monitorizarea de siguranţă a forţei, trebuie asigurat ca forţa şi presiunea să nu depăşească valorile sigure specificate în caz de coliziune, indiferent de situaţia survenită în exploatare; pe scurt, robotul să nu poată provoca rănirea omului.
Răspunsul la întrebarea de la început este că maşinile robotizate şi oamenii sunt responsabili pentru funcţionarea lor în condiţii de siguranţă. Nimeni nu trebuie să-şi facă griji pentru cooperarea dintre oameni şi roboţi, dacă utilizăm măsuri fiabile şi ferme de siguranţă.