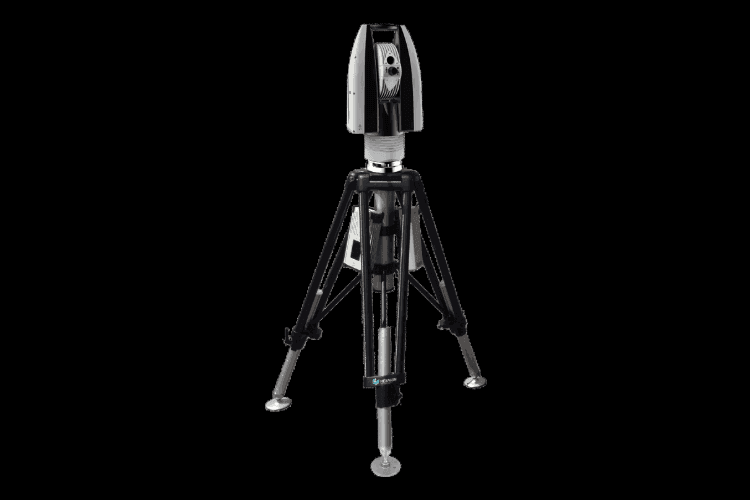
Scopul compensării volumetrice electronice nu este doar de a găsi un mod ușor de a înțelege problema, ci și de a furniza un instrument de rezolvare sau îmbunătățire automată a inexactității înainte de apariția unei erori de măsurare. Pe piață sunt disponibile diverse sisteme pentru detectarea și corectarea erorilor respective. Cele mai frecvente sunt interferometrele liniare și cu laser tracking automat.
Soluții
Există două soluţii bune pentru aceste probleme de compensare volumetrică electronică a mașinilor de mari dimensiuni. Ambele folosesc un laser tracker ca alternativă la un interferometru laser.
Sisteme consacrate Absolute Tracker
Sistemele Absolute Tracker AT930 și AT960 oferite de Hexagon au fost concepute și acceptate în industrie timp de mai mulţi ani, deoarece conţin o tehnologie cu interferometru și au dovedit că prin adăugarea unui sistem de măsurare a distanţei Absolute se atinge nivelul de performanţă și precizie necesar.
Până în prezent, unghiul de deschidere al dispozitivului reflector a limitat utilizarea sistemelor de tipul Absolute Tracker la o procedură de măsurare rapidă și automată pentru compensarea volumetrică electronică a mașinilor de mari dimensiuni.
Noi concepte de reflector
Când în proces se folosește un reflector tradiţional cu un unghi de deschidere de numai ± 30 de grade, beneficiile uriașe de salvare a unui timp preţios obţinute prin utilizarea unui sistem de tip laser tracker în loc de un interferometru laser liniar simplu sunt anulate de necesitatea de a tot realinia manual reflectorul pentru a menţine unghiul de deschidere al acestuia din câmpul vizual al dispozitivului tracker. Introducerea reflectorului activ AR1 și a reflectorului Super CatEye de către Hexagon înseamnă oportunitatea de a face următorul mare pas înainte spre o soluţie simplă și rapidă pentru compensarea volumetrică electronică a mașinii.
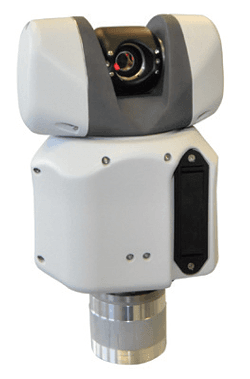
- FOTO. - Reflector activ AR1
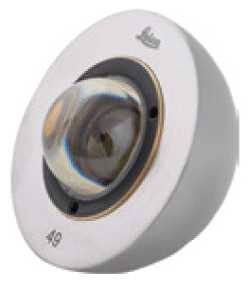
- Reflector SuperCatEye
Reflectorul activ AR1
Reflectorul activ AR1 acţionează ca un mic dispozitiv de urmărire, dar exact invers - reflectorul urmărește laserul. Piesa centrală este un colţ de sticlă obișnuit (prismă) care seamănă cu o piramidă cu 3 feţe și care este montat exact în centrul a două axe perpendiculare de rotaţie acţionate electric.
O mică parte din partea superioară a prismei este tăiată și se montează un mic filtru, în spatele căruia este amplasat central un dispozitiv sensibil la schimbarea poziţiei (Position Sensitive Device - PSD).
Acum, de îndată ce raza laser întâlnește prisma, o mică parte din rază trece prin PSD, care măsoară deplasarea faţă de centru. Acești parametri de măsurare sunt acum folosiţi pentru a direcţiona motoarele astfel încât planul frontal al prismei să fie întotdeauna perpendicular pe raza laser care intră.
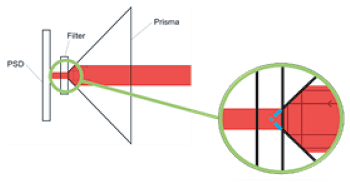
Această buclă de control relativ simplă poate menţine reflectorul perfect orientat pe raza laser a dispozitivului de urmărire.
Reflectorul activ poate fi montat acum pe axul mașinii și dacă dispozitivul Absolute Tracker este vizat pe reflector, acesta va rămâne orientat către laser tracker independent de mișcarea axului mașinii.
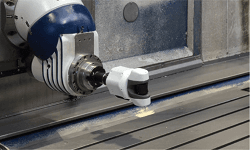
Reflectorul SuperCatEye
Reflectorul Super CatEye (SCE) oferă un rezultat similar celui obţinut cu AR1, pentru că poate fi urmărit cu un laser tracker pe o rază de acţiune mult mai largă decât a unui reflector tradiţional. Cu toate acestea, în loc să se deplaseze activ urmărind raza laser ca și la AR1, SCE efectuează acest lucru cu un unghi de deschidere cu laser mult mai mare, ± 75 grade, comparativ cu ± 30 de grade la un reflector standard.
Componenta de bază a reflectorului Super CatEye (SCE) este o sferă de sticlă cu un coeficient de refracţie specific N=2. Coeficientul de refracţie N=2 înseamnă că raza laser se va reflecta total în punctul său de origine.
Această cerinţă vine la pachet cu unele restricţii fizice. În primul rând, nu este ușor să găsești materialul din sticlă potrivit care să poată oferi un coeficient de refracţie de N=2, mai ales că respectivul coeficient depinde de lungimea de undă a razei laser. În al doilea rând, un Absolut Tracker folosește două raze laser diferite cu lungimi de undă diferite: raza HeNe (632,8 nm) și raza ADM (790 nm).
În funcţie de aceste restricţii fizice, s-a putut găsi un material din sticlă cu un coeficient puţin mai mare decât N=2 pentru una dintre lungimile de undă și puţin mai mic decât N=2 pentru cealaltă lungime de undă. Datorită acestui compromis, sfera de sticlă nu a putut fi realizată cu o vedere completă de 360 de grade, deoarece intensitatea luminii reflectate a fost prea mică pentru a putea efectua măsurători precise ale distanţei. Dar, prin acoperirea a jumătate din sferă s-a putut obţine un unghi de deschidere în intervalul ± 75 grade (diametrul razei limitează acest unghi).
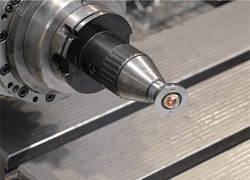
Sfera de sticlă este reglată central final într-o sferă de 1,5” ca reflector cu inel roșu (red ring reflector - RRR). În funcţie de intensitatea semnalului, distanţa de măsurare este de maxim 18 metri.
Rezultatul este un reflector cu unghi larg de deschidere, care poate fi localizat mai precis decât oricare alt reflector de acest tip prezent anterior pe piaţă.
Concepte de măsurare
Având în vedere noua tehnologie cu reflectoare disponibilă, acum există două metode diferite pentru compensarea rapidă electronică a mașinilor, folosind un laser tracker. Fiecare prezintă avantaje și dezavantaje. Pe scurt, cele două abordări sunt următoarele:
Prima metodă este, în esenţă, o versiune accelerată a metodei consacrate de compensare volumetrică electronică, doar că se utilizează un interferometru cu laser tracking, ca cel de la un laser tracker de ultimă generaţie, în loc de un interferometru laser simplu.
Cu această metodă, se fac măsurători în mai multe poziţii ale tracker-ului, dar pentru măsurări directe ale distanţei se folosește numai funcţia de interferometru a laser tracker-ului. Poziţia precisă a mașinii poate fi apoi triangulată pornind de la aceste măsurări ale distanţei. Întrucât această metodă nu utilizează codificatoarele laser tracker-ului pentru a determina date privind poziţia, aceasta oferă rezultate de precizie mai bune. Această abordare este cunoscută în mod curent sub denumirea de abordare multilaterală.
Utilizarea unui laser tracker, în loc de un interferometru laser liniar simplu, este mai eficientă pentru acest proces, deoarece un interferometru cu o singură axă necesită o configurare atentă și care durează prea mult pentru a fi realizată și alinierea instrumentului la ţintă. Acest lucru este evident în special atunci când se aplică la distanţele relativ mari implicate la compensarea mașinilor de mari dimensiuni.
Abordarea oferă o îmbunătăţire semnificativă a duratei necesare în mod obișnuit pentru compensarea volumetrică tradiţională a mașinii cu un interferometru laser liniar simplu. O îmbunătăţire suplimentară poate fi obţinută dacă se folosesc mai multe sisteme pentru a colecta punctele de date din fiecare poziţie necesară procesului pentru a realiza o multilaterare simultană. Această metodă poate oferi nu doar un timp al procesului redus, ci și o mai bună repetabilitate și o reducere a derapării mașinii-unelte datorită variaţiilor de temperatură din timpul măsurării. Această metodă poate fi efectuată și cu un interferometru laser tracking automat dedicat, în loc de un laser tracker complet.
A doua metodă de măsurare necesită utilizarea funcţiilor complete de măsurare 3D ale trackerului laser și, prin urmare, permite ca toate măsurătorile să fie efectuate rapid de la o singură staţie de tip laser tracker.
Această metodă este clar mult mai rapidă, pentru că necesită doar o singură staţie de măsurare cu tracker și, prin urmare, nu este nevoie de o acţiune de repoziţionare care durează foarte mult timp. Cu toate acestea, trebuie să se utilizeze codificatoare cu laser tracker, motiv pentru care rezultatele finale ale măsurării sunt mai puţin precise. (În numărul următor vom prezenta opțiunile software specifice, rezultate ale testărilor și concluzii.)