În numărul precedent am închis seria de articole privind producerea de energie electrică din sursele regenerabile (fotovoltaice și eoliene), prezentând conversia energiei eoliene în energie electrică pe lanțul turbină eoliană-generator sincron-rețeaua publică de energie electrică. Am prezentat pe rând câteva aspecte legate de generatoarele sincrone (bilanțul de puteri active, tensiunea electromotoare, cuplul electromagnetic al mașinii sincrone, puterea reactivă a acesteia, tipuri constructive - clasică și cu magneți permanenți), dar și schemele de conversie cu utilizarea convertoarelor statice de putere. În final s-au evidențiat avantajele și dezavantajele utilizării generatorului sincron în conversia energiei eoliene.
1. Introducere
După cum am prezentat anterior, alegerea tipului de eficiență energetică pentru funcționarea sistemelor de acționare electrică este strâns legată de regimurile de funcționare a acestora. Și dacă regimurile staționare pun mai puține probleme, cele nestaționare (dinamice) reprezintă suportul pentru optimizarea conversiilor diferitelor forme de energie cu eficiență energetică maximă.
În concepția acestei abordări, un sistem de acționare electrică este un sistem de conversie a energiei electrice în energie mecanică, în scopul utilizării acesteia de către o mașină tehnologică cuplată pe același ax cu mașina electrică.
Sistemul de acționare electrică asigură însă și controlul electric al parametrilor energiei mecanice obținute în conversie, în principal cuplul și viteza de rotație. Indiferent de regimul de funcționare a mașinii electrice, este strict necesar de evidențiat modelul matematic privind comportarea sistemului de acționare electrică, model ce va conține minimal ecuațiile tensiunilor, ecuațiile cuplului electromagnetic și ecuația de mișcare. În continuare voi reaminti câteva aspecte privind ecuația de mișcare a sistemelor de acționare electrică, după care voi prezenta pe scurt regimurile staționare de motor al mașinilor electrice de acționare.
2. Ecuaţia de mişcare a sistemelor de acţionare electrică
Indiferent de tipul legăturilor cinematice dintre mașina electrică și echipamentul tehnologic antrenat rigid sau elastic, ecuația de mișcare a unui sistem de acționare rotativ este descris de ecuația de mai jos:
2.1 Regimurile staţionare de motor ale maşinilor electrice folosite în sistemele de acţionare electrică
În toate sistemele de acționare electrică într-un regim staționar, viteza motorului electric este constantă, nu variază în timp. În acest fel, ecuația (1) devine:
Pentru diferite tipuri de mașini electrice, valorile cuplului activ vor fi după cum urmează:
a) Motorul de cc cu excitație independentă
b) Motorul de cc cu excitație derivație
c) Motorul de cc cu excitație serie
d) Motor asincron
e) Motor sincron
1. Variația cu poli aparenți
2. Variația cu poli înecați
Pentru majoritatea mașinilor de lucru corespunzătoare proceselor tehnologice în care sunt utilizate, cuplul de sarcină ms este o funcție de putere 1, 2 și 3 a vitezei unghiulare Ω.
3. Regimurile dinamice de funcţionare a sistemelor rotative de acţionare electrică
În cele mai multe din sistemele de acționare electrică, regimurile dinamice sunt preponderente, de aici și importanța studierii lor pentru optimizarea regimurilor de funcționare și implicit pentru obținerea unei eficiențe energetice maxime. În sistemele moderne de acționare electrică cu viteza variabilă, odată cu apariția convertoarelor statice de putere foarte performante, nu mai pot fi neglijate procesele dinamice electromagnetice. Trebuie relevat că tratarea sub forma analitică a fenomenelor tranzitorii rămâne dificilă chiar în condițiile acceptării de ipoteze simplificatoare și mai ales în condițiile progresului deosebit făcut în domeniul calculului modelelor matematice neliniare. Dacă aplicarea calculului operațional bazat pe transformarea Laplace rămâne istorie, astăzi abordarea sistemelor de acționare electrică se face pe modele fizice mult mai elaborate și mai ales exacte.
3.1 Regimul dinamic al motorului de cc cu excitaţie independentă
Deși are câteva dezavantaje constructive, motorul de cc este încă destul de utilizat în regimurile grele de funcționare din industria oțelurilor și a petrolului.
- FIGURA 1 - Schema electrică echivalentă a motorului de cc cu excitație independentă
În figura 1 este prezentată schema electrică echivalentă a motorului de cc cu excitație independentă. Modelul matematic al motorului de cc cu excitație independentă este:

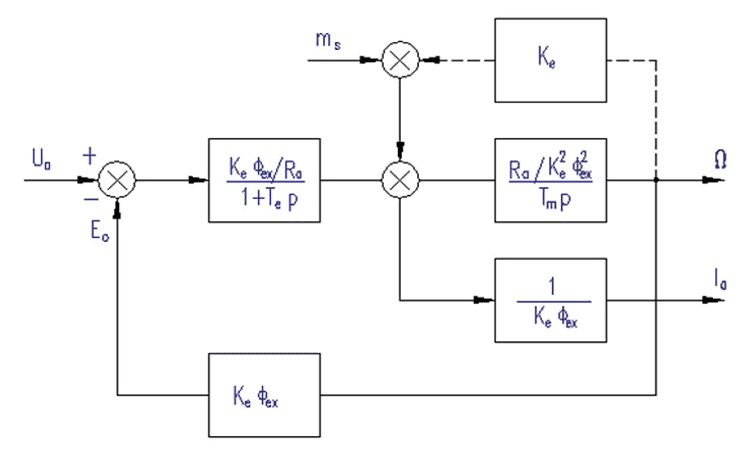
- FIGURA 2 - Schema-bloc a motorului de cc cu flux de excitație constant, comandat prin tensiune rotorică
Semnificația mărimilor este cea prezentată în capitolul 2. Din modelul matematic prezentat se pot deduce următoarele:
- Pentru determinarea funcției de transfer a sistemului trebuie nominalizate mărimile de intrare-ieșire
- Sistemul de ecuații (9) se poate liniariza relativ ușor în două situații validate de practică și anume: comanda motorului prin modificarea tensiunii de alimentare Ua și menținerea constantă a curentului de excitație respectiv comanda motorului prin modificarea tensiunii de excitație la curent rotoric Ia= ct
În primul caz, cu următoarele notații:
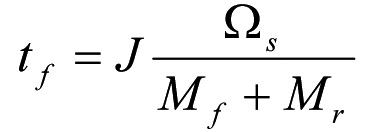
Ecuația de mișcare se regăsește în schema-bloc detaliată din figura 2.
În situația în care comanda se face prin tensiunea de excitație, o situație mai rar intâlnită doar ca măsură suplimentară de creștere a turației peste turația nominală corespunzătoare tensiunii rotorice maxime în detrimentul limitării cuplului ma sub valoarea nominală, schema-bloc este prezentată în figura 3.
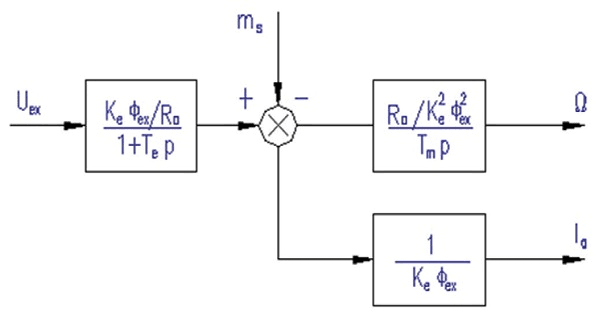
- FIGURA 3 - Schema-bloc simplificată a motorului de cc cu excitație independentă, comandat prin tensiunea de excitație.
O soluție combinată, comandată prin tensiunea rotorică cu slăbire de flux prin tensiunea de excitație, foarte folosită în laminoare și în general în industria metalurgică, va fi prezentată în numărul următor.
4. Concluzii
În stabilirea unei eficiențe energetice maxime sunt necesare două activități pentru optimizarea soluțiilor sistemelor de acționare cu motoare de cc cu excitație independentă:
- Determinarea exactă a parametrilor mașinii
- Alegerea schemei-bloc de reglare auto adaptivă dezideratului impus.
În obținerea unor echipamente performante, cu randamente maxime în aplicațiile din forajul explorator de hidrocarburi, ICPE ACTEL SA a impus același tip de motor realizat în producție de mare serie și un convertor ca/cc cu flexibilitate maximă, iar rezultatele au fost pe măsură.