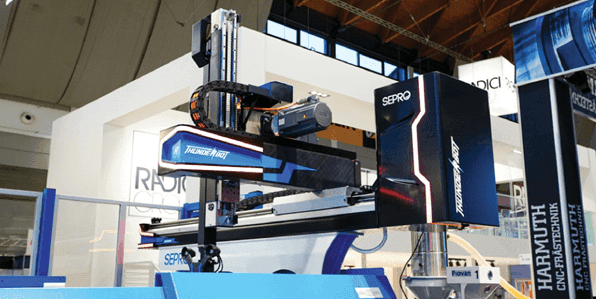
Cum ați reproiecta un robot de uz general pentru a-l face cât mai rapid posibil? Aceasta a fost provocarea asumată de inginerii de la Sepro Group, producătorul francez de roboți pentru mașini de turnare prin injecție și automatizări industriale. Rezultatul eforturilor lor – cel mai rapid robot de uz general pe care Sepro l-a construit vreodată.
Pornind de la un robot standard Success 11 8U, proiectanții au făcut modificări care au condus la un robot care necesită doar o fracțiune de secundă pentru a îndepărta o piesă de plastic dintr-o matriță de injecție. Durata totală a ciclului este de doar 3,07 secunde; iar timpul de deschidere a matriței – timp în care brațul robotului intră în matriță, extrage piesa și iese din nou – este de doar 0,79 secunde.
„Am provocat echipa noastră de proiectare să implementeze toate măsurile posibile pentru a crește viteza. Așadar, ceea ce arătăm este un concept de mașină pentru care, la fel ca și în cazul producătorilor de automobile care folosesc mașini concept pentru a introduce idei noi inovatoare, ThundeRbot reprezintă tentativa companiei Sepro de a demonstra modul în care inginerii noștri inovează pentru a depăși provocările și a atinge un obiectiv specific.” - Charles de Forge, CEO Sepro Group.
Pierderea de greutate
Cheia pentru a obține timpi de ciclu reduși este brațul vertical Z al robotului, care intră în spațiul matriței și îndepărtează piesa. Un nou ciclu poate începe doar atunci când brațul Z iese din matriță, și matrița se închide. Deoarece distanțele parcurse sunt destul de scurte, viteza finală este de fapt mai puțin importantă decât accelerația.
Brațul Z de pe ThundeRbot, poate accelera cu până la 80 m/s². Această accelerație poate fi comparată cu 55m/s² de pe cel mai rapid robot al Sepro (S5-25 Speed) și cu 30m/s² pentru robotul standard Success. Astfel, accelerația pe robotul ThundeRbot este cu 45% mai mare decât cea a robotului Speed și de 2,6 ori mai mare decât cea a robotului Success.
A doua lege a lui Newton cunoscută și ca princi- piul fundamental al dinamicii, spune că accelerația unui obiect este invers proporțională cu masa aces- tuia. Un braț Z mai puțin masiv (mai ușor) poate accelera mai repede decât unul mai greu, așa că echipa Sepro s-a concentrat pe reducerea greutății acestuia, reducând-o în cele din urmă cu aproxima- tiv 6 kg (13,2 lb).
Aproximativ jumătate din economii au rezultat din realizarea grinzii mobile pe axa Z dintr-un compozit armat cu fibră de carbon prelucrat prin pultruziune în loc de a folosi aluminiu, și a șinelelor de ghidare liniare tubulare. Dispozitivul de apucare a piesei (EOAT) montat în partea de jos a brațului vertical pentru a prinde piesa turnată, este imprimat 3D. Tubulatura de aer pentru acționarea dispozitivului de apucare este turnată în corpul sculei, eliminând tuburile și fitingurile externe. Echilibrarea după reducerea greutății a fost realizată prin mutarea componentelor electropneumatice necesare acționării dispozitivului de apucare și prin montarea acestora în schimb, pe brațul Y (axa de îndepărtare a piesei de matriță).
Odată ce greutatea brațului Z a fost redusă, a fost necesar să se asigure stabilitatea structurală necesară pentru a gestiona vitezele mari. Așadar grinda Y, care susține brațul Z, este fabricată din aluminiu îmbrăcat în fibră de carbon pentru o rigiditate sporită și pentru a limita răsucirea. Modelarea cu element finit a fost utilizată pentru a optimiza piciorul robotului sau suportul grindei X (interfața mecanică dintre robot și platanul fix al mașinii de turnare prin injecție) pentru a crește rigiditatea. Cremalierele înclinate (cu o fixare mai precisă între dinții cremalierei și ai pinionului) îmbunătățesc transmisia forței de antrenare și reduc zgomotul. Pinioanele însăși, sunt auto- lubrifiante, eliminând cartușele de unsoare și reducând picurarea. Această inovație nu are un impact asupra vitezei, dar abordează preocupările clienților cu privire la simplitatea întreținerii și starea de curățenie generală a echipamentului.
Întrebat cum ar putea influența aceste inovații tehnice proiectarea roboților în viitor, François Bérot, CTO la Sepro, a declarat: „Este o pură speculație momentan, dar, din punctul meu de vedere, pinioanele auto-lubrifiate, piciorul de suport optimizat și înclinarea cremalierei ar putea face cu ușurință parte din următoarea generație de roboți Sepro. Tehnologia cu fibră de carbon este probabil prea scumpă pentru a fi luată în considerare la momentul actual, dar materialele și procesele se schimbă și se îmbunătățesc în mod constant, așacă ar putea fi mai fezabile într-un viitor cu termen lung. Între timp, lucrăm la alte posibilități – structuri de tip fagure, de exemplu – care ar putea fi folosite pentru a reduce greutatea grinzii fără a compromite reistența și rigiditatea.”