În domeniul roboticii industriale, aplicaţiile de manipulare ocupă primul loc ca număr şi diversitate de implementări. În segmentul manipulărilor de înaltă precizie sunt cu precădere folosiţi roboţi cu 6 axe, cu precizii în gama 0.01 – 0.2 mm, cu raze de lucru între 300 şi 3000 mm şi cu viteze care pot să atingă 6000 mm/sec.
În continuare este prezentat un exemplu de aplicaţie robotizată de manipulare de înaltă precizie cu roboţi FANUC a unor axuri din componenţa casetei de direcţie, implementată într-o fabrică a unui producător de componente pentru industria auto din Uniunea Europeană. Piesele brute sunt formate prin forjare, din oţel. Linia constă în 4 celule distincte interconectate printr-un sistem de transport cu conveioare cu bandă profilată care permite separarea şi alinierea pieselor în momentul deplasării între celule.
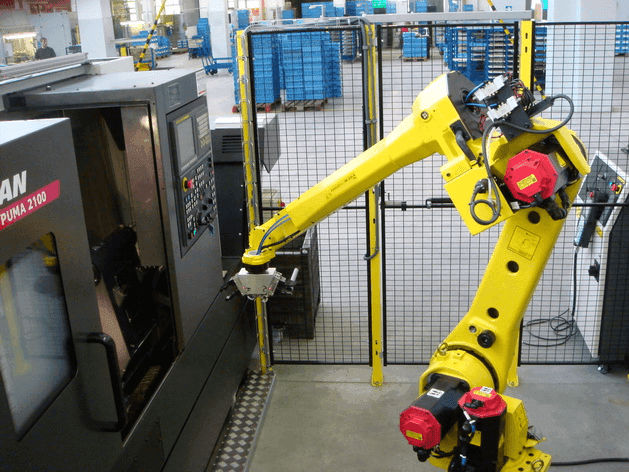
Prima celulă înglobează o maşină cu comandă numerică (CNC) deservită de un robot FANUC M20iA cu 6 axe. Acesta este echipat cu un gripper pneumatic dublu, fiecare parte având două degete special profilate. Produsele sunt introduse în celulă prin intermediul unei benzi alimentate manual de un operator care le preia dintr-un container şi pe care le aliniază corespunzător. Zona de preluare a primei celule este compusă dintr-un locaş de ghidare şi un piston pneumatic de centrare laterală, cele două elemente asigurând preluarea de la punct fix a piesei.
După preluare robotul eliberează din mandrina maşinii piesa anterioară cu gripperul liber şi apoi plasează piesa brută în locul acesteia. Piesa prelucrată este apoi depusă pe conveiorul de ieşire, la punct fix, într-o zonă controlată de un set de senzori, robotul reluând apoi ciclul. Celula următoare are o structură similară primei, are un robot M20iA\10L cu braţ lung, şi are ca zonă de ieşire o maşină de control dimensional cu senzori LVDT cu rol de verificare a corectitudinii prelucrării mecanice a piesei. Comparaţia este făcută de PLC cu o serie de date de control. În cazul ieşirii din cote, piesa este declarată defectă, caz în care robotul o depune într-o ladă de rebuturi. Detecţia unei erori de prelucrare are ca efect transmiterea unor comenzi de corectare către CNC cu scopul de a ajusta poziţia capetelor de prelucrare relativ la axa virtuală a mandrinei.
Dacă piesa corespunde dimensional, este depusă automat pe banda de transport către celula 3. Aceasta are un layout diferit, cu două maşini deservite de un braţ robot amplasat central şi simetric între ele. Maşinile execută aceleaşi operaţii şi sunt alimentate de robot, secvenţial. Dacă una din ele este oprită robotul lucrează doar cu cea activă. Şi aici este utilizată o maşină de control dimensional pentru prelucrările mecanice efectuate, cu acelaşi mod de operare ca şi cel din celula 2.
În ultima celulă, robotul are un gripper cu 4 locaţii identice, iar CNC-ul are 2 posturi de prelucrare. La intrare este plasată o maşină cu 2 poziţii de centrat piese pe care le aduce într-o poziţie angulară predefinită. La ieşire, celula are o maşină de spălat industrială cu rol de a curăţa şi degresa piesele înainte de controlul dimensional final. Controlul şi interfaţarea echipamentelor se face prin intermediul unui PLC Siemens S7 printr-o reţea Profibus DP şi prin intermediul unor panouri electrice de control descentralizat, plasate local în zona celulelor. Tipul de monitorizare este Hand Shaking, fiecare eveniment având un semnal de anunţare sau cerere şi unul de confirmare.
Folosirea unui sistem descentralizat de comunicaţie pe reţeaua industrială permite expansiunea şi scalarea facilă a aplicaţiei pe viitor. De asemenea, folosirea unei interfeţe om-maşina (HMI) pentru controlul centralizat al întregii instalaţii, facilitează mult operarea.
Din punctul de vedere al software-ului roboţilor, s-a implementat o arhitectură modulară adaptabilă dinamic la particularităţile şi posibilele modificări apărute în structura şi funcţionarea celulelor. Fiecare operaţie complexă este împărţită în sub-rutine elementare, care sunt apoi asamblate într-un program principal. Toate datele importante sunt stocate în registre speciale care pot fi modificate dinamic, permiţând ajustări asupra poziţiilor, vitezelor, acceleraţiilor şi timpilor care compun traiectoriile roboţilor.
Protecţia personalului este asigurată de garduri speciale prevăzute cu porţi securizate, controlate electronic, care îngrădesc accesul la zonele periculoase. Pentru situaţii de urgenţă sunt prevăzute butoane de avarie în jurul celulelor.
Avantajele unei astfel de implementări constau în degrevarea operatorului uman de sarcini periculoase şi repetitive, creşterea productivităţii prin scăderea timpilor de ciclu, eliminarea erorilor şi reducerea numărului de rebuturi. Concret, s-a avut ca ţintă un interval de 30 de secunde între 2 prelucrări, fapt care se traduce, calculat la o producţie de 22 de ore pe zi, 6 zile pe săptămână, la o amortizare a investiţiei în 20 de luni de producţie.
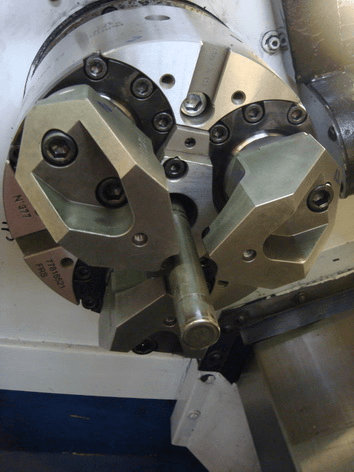
Piesă brută în mandrină
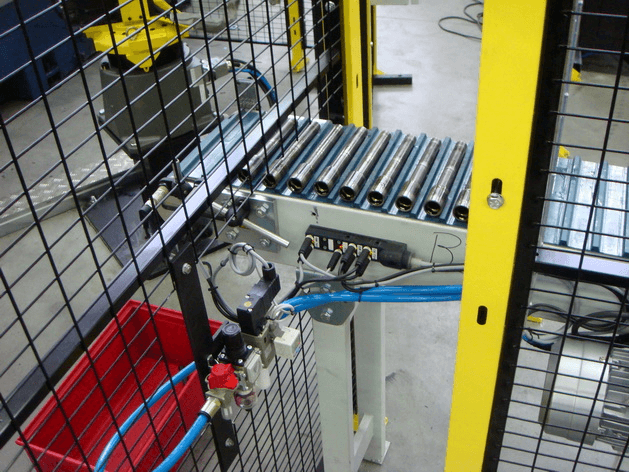
Bandă cu piese. Transfer Celula 1 către Celula 2
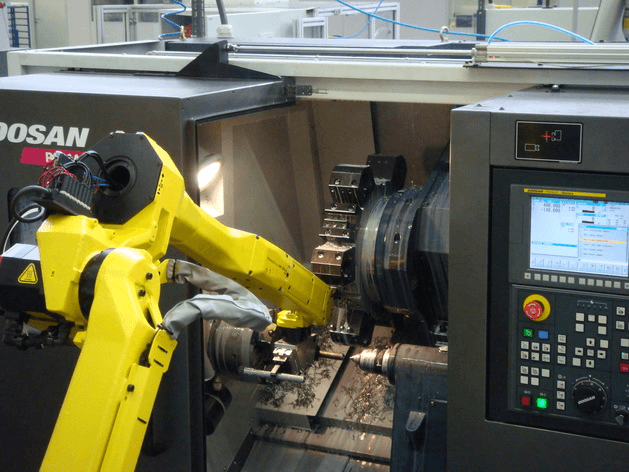
Robot la alimentare - Celula 2
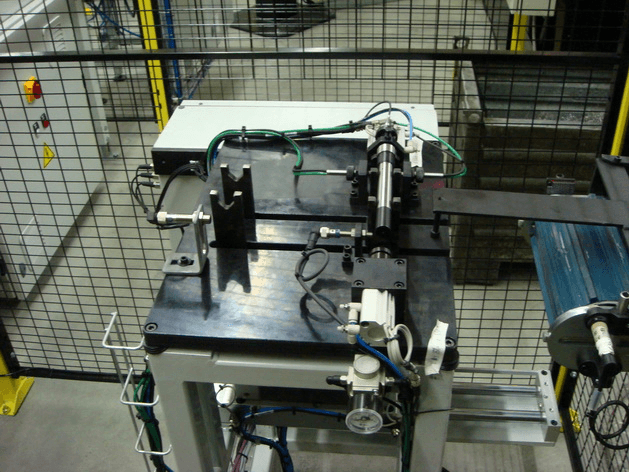
Maşina de măsurare - Celula 3
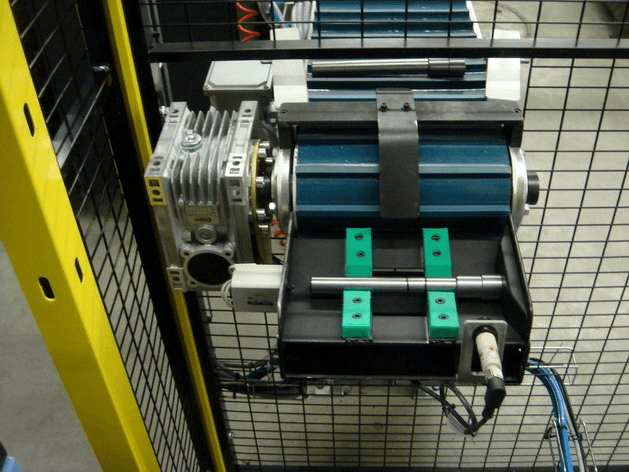
Post de preluare bandă intrare - Celula 4
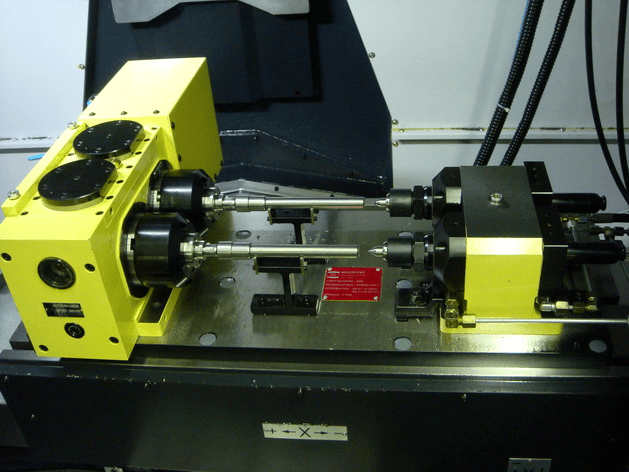
Piese în posturile de prelucrare - CNC Celula 4
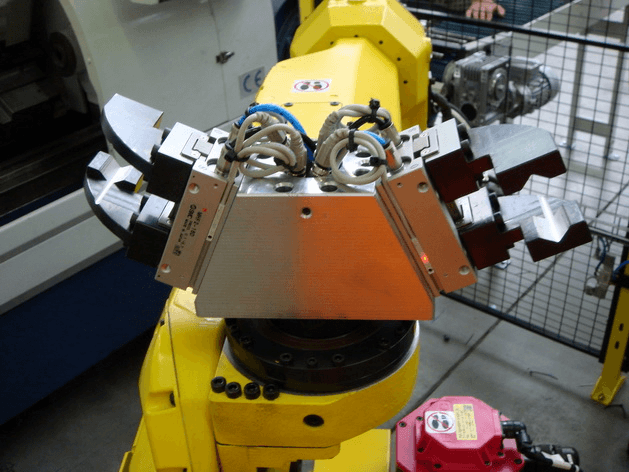
Gripper Dublu - Celula 1
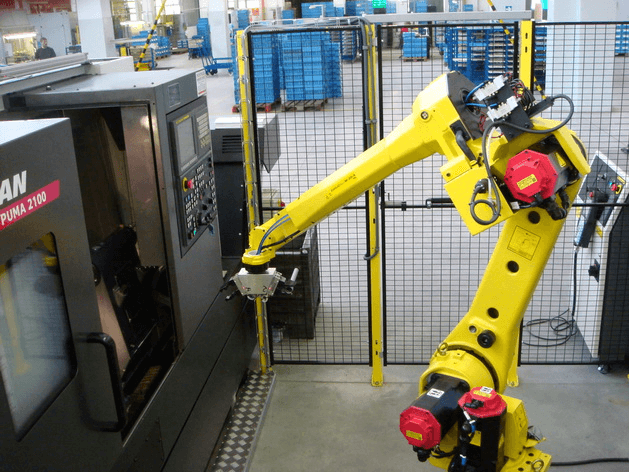
Robot în aşteptare - Celula 3
Cu peste 65 de roboţi vânduţi în România, Robotsnet Consulting SRL, pune la dispoziția clienților soluții robotizate de înaltă tehnologie în aplicații de sudură, manipulare, vopsire, debavurare, finisare, software, soluții de vopsire profesională, o gamă completă de motoare și convertizoare de frecvență.
Robotsnet Consulting SRL oferă:
- Proiectare celule robotizate
- Service, mentenanţă preventivă, tranining pentru roboţi industriali
- Simulare aplicaţii robotizate cu ROBCAD
- Proiectare şi execuţie tablouri electrice de distribuţie şi de automatizări
- Scule de înşurubat Stanley
- Maşini de debitat şi găurit profile de tip Voortman
- Prelucrări mecanice pe maşini Mori Seiki
Dragoş Mircea este robotician Robotsnet Consulting