Determinarea experimentală a randamentului unei transmisii cu roţi dinţate prezintă o importanță deosebită, deoarece randamentul reprezintă un indicator global al calității unei transmisii, dând indicații asupra calității execuției și a montajului roților dințate și a organelor auxiliare. Măsurarea randamentului se face după ce angrenajul a fost în prealabil rodat în mod corespunzător. Mărimea randamentului este şi un indiciu dacă rodajul s-a făcut conform necesităților.
Determinarea randamentului angrenajelor se face prin încercarea unor angrenaje formate din roți dințate epruvete, a unor reductoare sau a unor cutii de viteze pe standuri cu flux energetic deschis sau închis.
Determinările se pot referi la randamentul global al angrenajului, ținându-se seama de puterea pierdută prin frecarea în lagăre, prin frecarea organelor de mașini rotitoare cu aerul, precum și prin frecarea de rostogolire și alunecare între flancurile dinților sau la randamentul de angrenare, care ţine seama doar de pierderile de putere prin frecare între flancurile dinților.
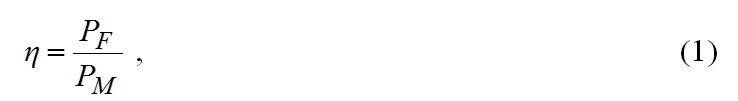
Pentru determinarea randamentului global al angrenajelor în instalațiile deschise, se măsoară puterea transmisă în frână PF și puterea la motor PM.
Randamentul va fi:
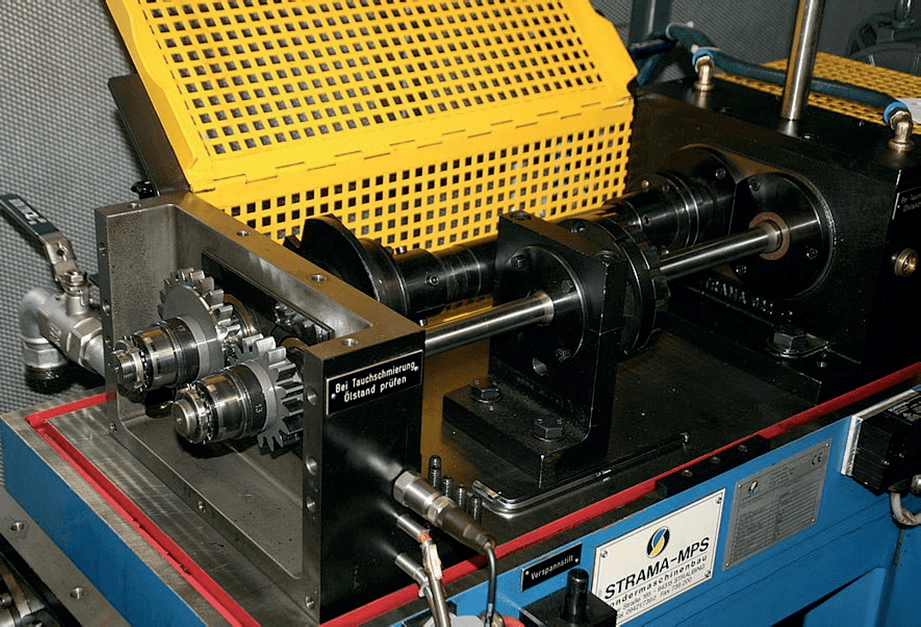
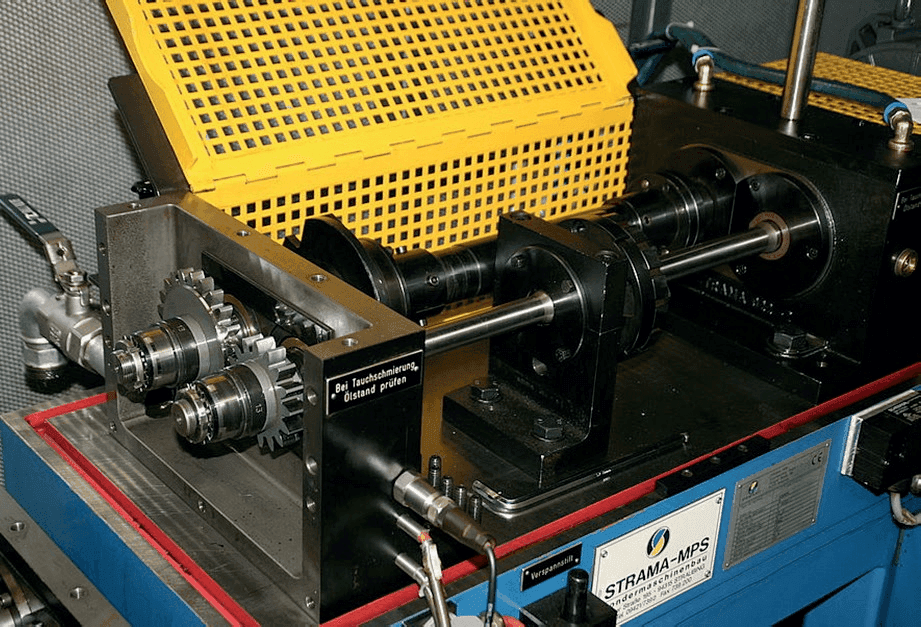
- FIGURA 1. Stand de probă cu flux energetic închis [1]
Relațiile de calcul pentru determinarea randamentului angrenajelor încercate în instalații cu flux de energie închis depind de soluția constructivă aleasă pentru construcția standului de încercare. Astfel, în cazul standurilor cu sisteme de încărcare cu dispozitive de torsionare (figura 1 - stand tip FZG), notând cu M momentul măsurat pe arborele ramurii circuitului legat de motorul de acționare sau cu ajutorul unei cuple dinamometrice și cu Mm momentul de acționare, randamentul circuitului se calculează cu relaţia:
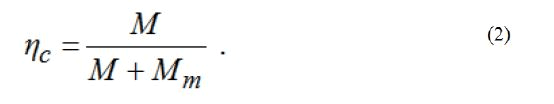
Schema utilizată nu permite măsurarea aparte a randamentelor celor două angrenaje din circuit. Randamentul circuitului ηc poate fi exprimat ca produs al randamentelor celor două angrenaje:
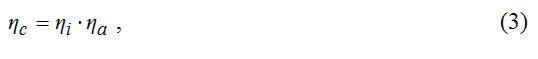
unde:
ηi ‒ randamentul angrenajului de încercat;
ηa – randamentul angrenajului auxiliar (de returnare). Admițând randamentele celor două angrenaje ca fiind egale (ηi = ηa), se poate scrie că randamentul mediu este:
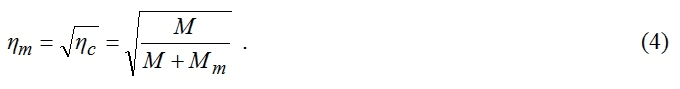
Măsurând temperaturile de regim ale băilor de ulei ale celor două angrenaje, se poate calcula cu o oarecare precizie randamentul angrenajelor individuale.
Dacă ambele angrenaje au aceeaşi construcţie, lucrează în aceleaşi condiţii şi conţin aceeaşi cantitate de lubrifiant, lucrul mecanic pierdut prin frecare se poate exprima pentru ambele angrenaje ca fiind proporţional cu temperatura T:

k ‒ coeficient de proporţionalitate, acelaşi pentru ambele angrenaje;
T ‒ temperatura băii de ulei.
Randamentul este:
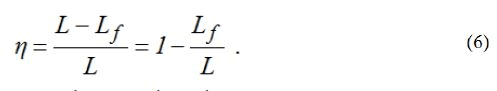
unde L este lucrul mecanic consumat.
Dacă puterea circulă de la angrenajul de încercat la angrenajul de returnare, atunci lucrul mecanic la primul va fi mai mare decât lucrul mecanic al celui de-al doilea cu pierderile din primul, adică:
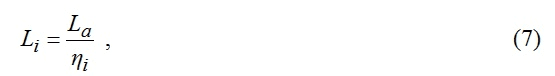
unde:
Li ‒ lucrul mecanic din angrenajul de încercat;
La – lucrul mecanic din angrenajul auxiliar.
Ţinând seama de relaţiile (6) şi (7), se poate scrie:
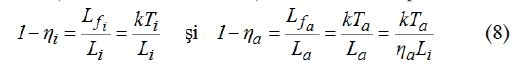
sau, luând în considerare relaţiile (3) şi (4):
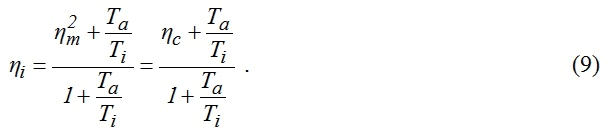
Nu prezintă interes să se urmărească obţinerea unor valori deosebit de precise ale randamentelor individuale ηi si ηa decât în cazul în care valorile lui ηi şi ηa diferă substanţial.
Există şi o soluţie pentru determinarea randamentului mediu fără a măsura momentul pe una dintre ramurile circuitului, ci numai momentele la motorul de antrenare basculant.
În acest caz, circuitul nu conţine decât sistemul de torsionare, iar arborele de închidere al circuitului este foarte elastic (soluţie utilizată frecvent la circuitele închise cu dispozitive de torsionare). Momentul pe care-l preia motorul de acţionare depinde de sensul de răsucire (torsionare) al sistemului şi de sensul rotirii. Dacă arborele elastic 7 (figura 2) este răsucit în sensul acelor unui ceasornic, de exemplu, iar motorul se roteşte în acelaşi sens, atunci roţile dinţate 1 şi 4 sunt motoare, iar roţile 3 şi 2 sunt conduse. În acest caz:
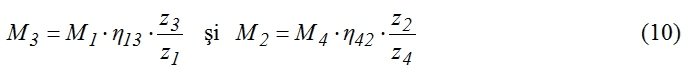
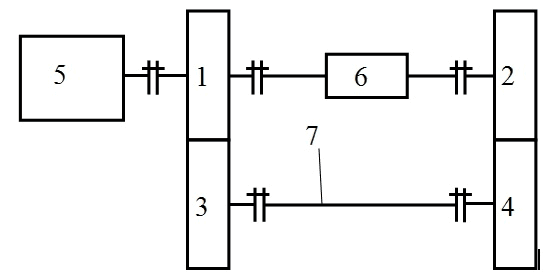
- FIGURA 2. Determinarea radamentului într-un sistem de torsionare cu motor basculant şi arbore de închidere foarte elastic [2]
unde M1, M2, M3 şi M4 sunt momentele ce acționează pe roţile 1, 2, 3 şi 4 iar η13 şi η42 randamentele angrenajelor. Cum însă M3 = M4 (se află pe acelaşi arbore), rezultă:
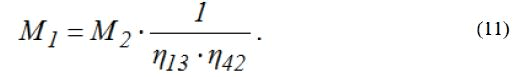
Momentul măsurat la motorul de antrenare (care este basculant) va fi:
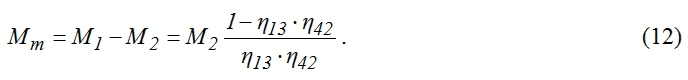
În mod identic, la schimbarea sensului de rotație a motorului, se va obține:
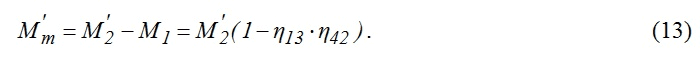
Admițând că toate elementele circuitului închis sunt foarte rigide în raport cu arborele 7, se poate considera că unghiul de răsucire a dispozitivului de torsionare este constant și nu depinde de sensul de rotație a motorului. În acest caz:
M2 = M’2 = const.
Admițând cu suficientă precizie că randamentul angrenajului nu depinde de faptul că una sau alta dintre roți este condusă, se poate scrie:
η31 = η13 = η1; η24 = η42 = η2
Ca urmare, randamentul mediu al angrenajelor este:
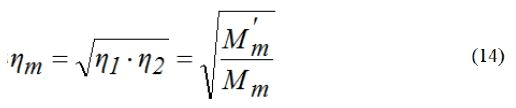
Metodele de măsurare și de calcul ale randamentului prezentate mai sus se pot realiza cu ajutorul tuturor tipurilor de standuri, ținându-se seama de soluția constructivă aleasă.
Bibliografie
[1] www.strama-mps.de
[2] Korka Z., Cercetări privind reducerea vibraţiilor la transmisiile cu roţi dinţate cilindrice, Teză de doctorat, Universitatea „Eftimie Murgu” din Reşiţa, 2009.
[3] Korka Z., Fiabilitate şi diagnoză, Notiţe de curs, 2017.
Zoltan – Iosif Korka este Lector dr. ing. habil. Universitatea „Eftimie Murgu” din Reşiţa