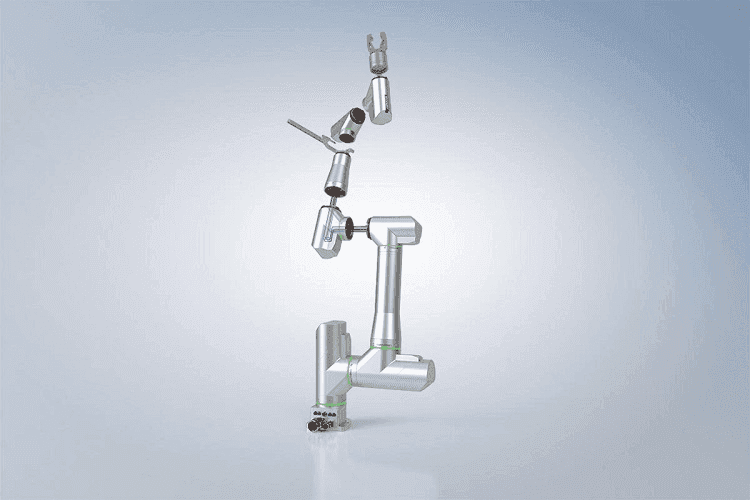
Cu noul său sistem ATRO, specialistul în automatizare Beckhoff prezintă un kit de construcție de robot industrial modular care poate fi utilizat pentru a asambla individual și flexibil structuri optime de robot pentru diferite aplicații.
„Noua tehnologie de automatizare” – Beckhoff vrea să demonstreze încă o dată validitatea acestei afirmații, de data aceasta cu noul sistem ATRO. ATRO este un acronim pentru „Tehnologia de automatizare pentru robotică”. Dezvoltarea unui robot industrial modular și a unui sistem de cobot nu are doar scopul de a completa portofoliul propriu al companiei, ci și de a stabili o nouă piatră de hotar în tehnologia de automatizare prin integrarea completă în platforma integrată de control.
Integrare completă
Astăzi, performanța unei mașini este definită în primul rând de cea mai largă conexiune posibilă a soluției de robotică la controlul mișcării, siguranță, învățarea mașinii, IoT, analiză, viziune, inginerie cloud și HMI - precum și prin combinarea directă cu sisteme de transport inteligente, precum XPlanar și XTS. Acest lucru are ca rezultat marele avantaj că toate componentele sunt complet conectate între ele, ceea ce are ca rezultat, pe de o parte, o sincronizare temporală precisă, adică interacțiuni foarte dinamice între sisteme devin posibile chiar și în timpul transportului produsului. Pe de altă parte, datele pot fi accesate reciproc în orice moment, fără configurații complexe. Acest lucru reduce semnificativ timpul și efortul necesar pentru punerea în funcțiune a unui robot și permite inițializarea mișcărilor în doar câteva minute. Noul sistem ATRO este astfel menit să continue în mod constant gândirea holistică a filozofiei de control bazate pe PC și EtherCAT.
Design modular cu interfețe standardizate
Potrivit companie Beckhoff, sistemul robotizat modular ATRO marchează astfel un punct de cotitură în dezvoltarea roboților. Integrarea sistematică este menită să permită constructorilor de mașini să ofere soluții gata de rulare cu robotică complet integrată și cinematică proprie, adaptate precis sarcinii în cauză, cu orice număr de axe și absolut liber scalabile, modificabile și extensibile.
Fiecare modul individual al sistemului are un ghid media intern pentru date, energie și fluide (vid, aer și apă), care devin disponibile prin interfața ATRO de la efectorul final. În acest fel, pot fi integrate cu ușurință diferite unelte, de exemplu prinderi mecanice, pneumatice sau electrice. Caracteristica specială este că toate trecerile sunt rezolvate constructiv, astfel încât rotația nesfârșită a axelor și a sculei să rămână posibilă. Modularitatea și scalabilitatea sistemului ar trebui să garanteze, de asemenea, viitorul și securitatea investițiilor în soluția completă, deoarece robotul poate fi adaptat flexibil la noi sarcini.