În numărul precedent am definit regimurile de funcționare ale sistemelor de acționare electrică prin prisma relației dintre cuplurile active dezvoltate de mașinile electrice acționate și cuplurile de sarcină ale acestora. Pornind de la ecuația de mișcare a sistemelor de acționare electrică am evidențiat pe rând regimurile staționare de motor ale mașinilor electrice și regimurile dinamice de funcționare a sistemelor rotative de acționare electrică, rezumându-mă la regimul dinamic al motorului de cc cu excitație independentă.
1. Introducere
În numărul precedent pentru motorul de cc cu excepţie independentă, am dezvoltat modelele matematice și schemele electrice bloc de tip funcţii de transfer pentru comanda acţionărilor pe tensiunea de alimentare rotorică și pentru comanda prin tensiunea de excitaţie. În continuare voi aborda pentru motorul de cc cu excitaţie independentă comanda combinată tensiune rotorică – tensiune excitaţie și comportamentul altor mașini electrice rotative.
În figura1 este prezentată schema bloc a motorului de curent continuu cu excitaţie independentă comandat prin tensiunea rotorică și prin tensiunea de excitaţie cu următoarele notaţii:
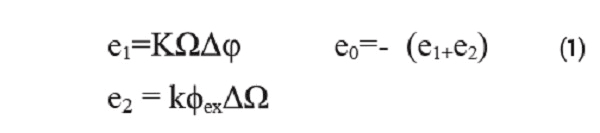
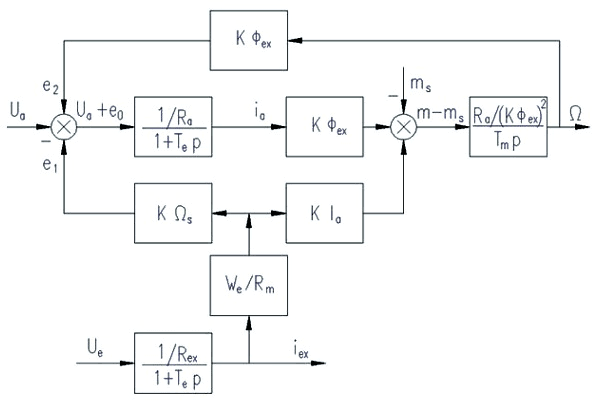
- FIGURA 1. - Schema bloc simplificată a motorului de cc cu excitație independentă comandat prin tensiunea rotorică și tensiunea de excitație.
2. Motorul de curent continuu cu excitaţie serie cu următoarele notaţii:
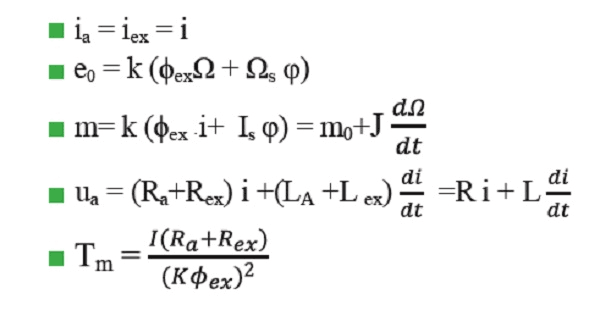
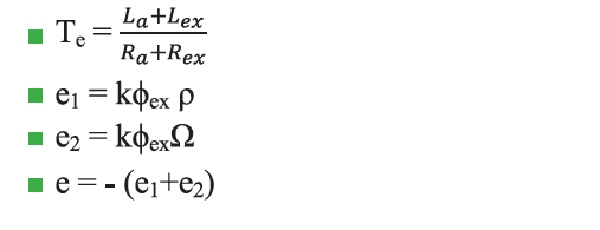
Schema bloc a acestui tip de motor este prezentată în figura 2.
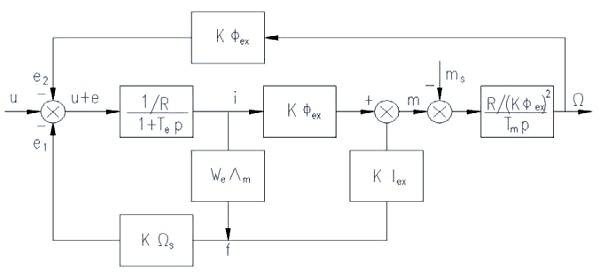
- FIGURA 2. - Schema bloc simplificată a motorului de curent continuu cu excitație serie.
Datorită unei asemănări evidente între motorul de cc cu excitaţie independentă comandat prin tensiune rotorică combinat cu comanda prin tensiunea de excitaţie (figura 1) și motorul de cc cu excitaţie serie comandat prin tensiune rotorică (figura 2), motorul de cc cu excitaţie serie este mai puţin folosit în sistemele de acţionare electrică.
Totuși, simplitatea lui, îl recomandă tot mai mult în tracţiunea electrică și în instalaţiile de foraj pentru antrenarea troliului.
3. Regimurile dinamice ale sistemelor de acţionare electrică cu maşina asincronă
Studiul regimurilor dinamice din sistemele de acţionări electrice cu mașini asincrone este destul de dificil datorită multiplelor neliniarităţi din modelul matematic al acestei mașini.
În cele ce urmează studiul prezentat este realizat în ipoteze de calcul simplificate, ca de exemplu:
- Mașina are o simetrie perfectă din punct de vedere geometric, electric și magnetic;
- Lipsa saturaţiei magnetice;
- Pierderi în fier neglijabile;
- Neglijarea armonicelor superioare;
- Componenta monopolară nulă atât pentru tensiune cât și pentru curenţi.
Pornind de la schema electrică simplificată pe fază a mașinii asincrone cu rotorul în scurtcircuit prezentată în figura 3, voi evidenţia funcţia de transfer a sistemului de acţionare electrică folosind acest tip de mașină.
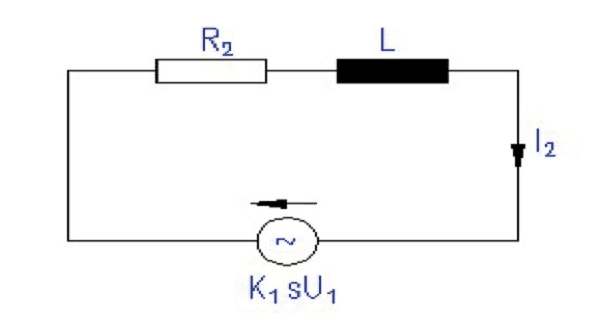
- FIGURA 3. - Schema simplificată pe fază a mașinii cu rotorul în scurtcircuit.
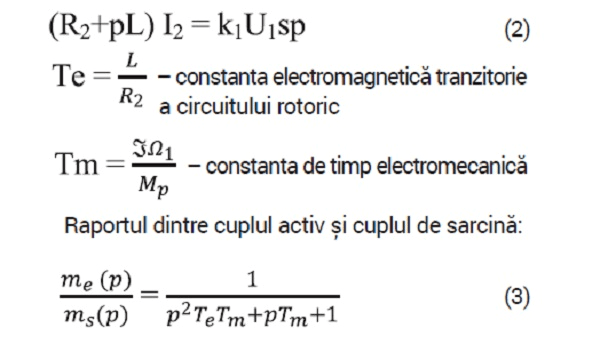
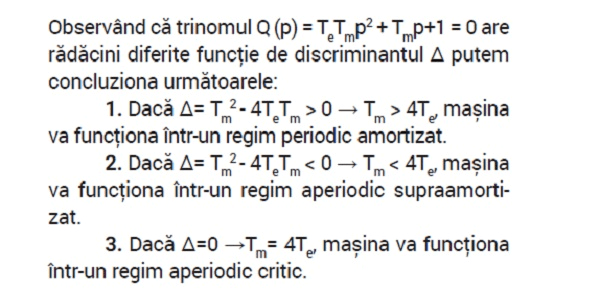
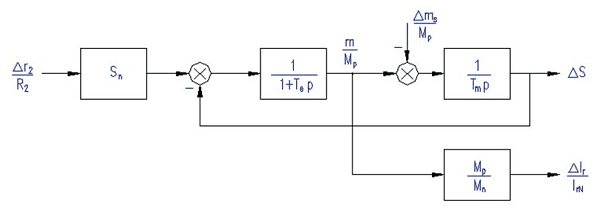
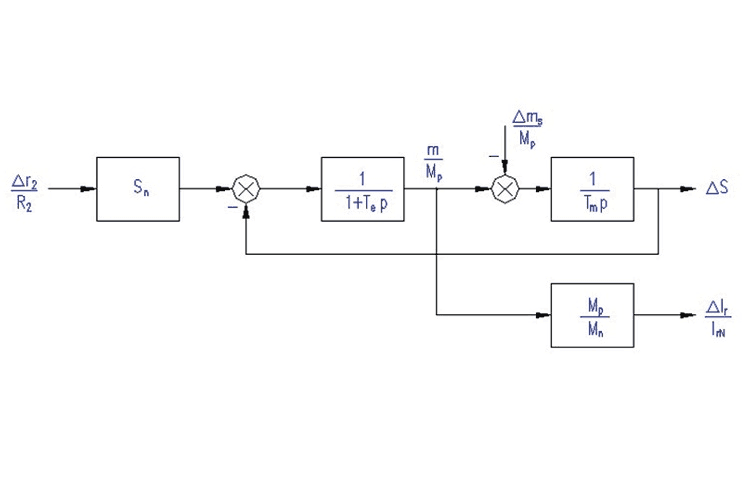
- FIGURA 4. - Schema bloc a motorului asincron comandat prin rezistența în rotor
În cazul în care mașina asincronă este alimentată cu tensiune fixă și frecvenţă constantă, dar are rotorul bobinat cu rezistenţă aditională, schema bloc este prezentată în figura 4, unde:
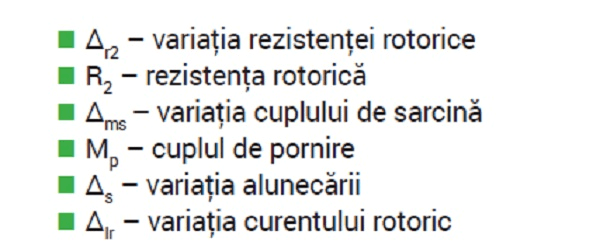
Modificarea rezistenţei rotorice reprezintă o aplicaţie des folosită în general în acţionările în care cuplul de sarcină este ridicat (benzi rulante, de exemplu).
Construcţia acestor rezistenţe reprezintă o problemă tehnică greu de digerat de beneficiari, motiv pentru care specialiștii au căutat soluţii statice, una dintre ele fiind prezentată în figura 5.
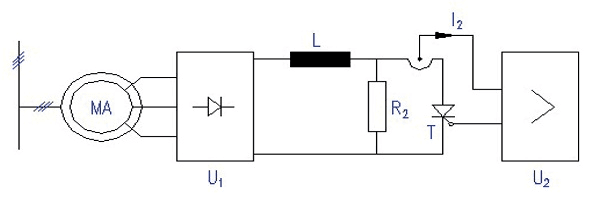
- FIGURA 5. - Reglajul turației și pornirea motorului asincron cu rotorul bobinat folosind convertor static.
În figura de mai sus semnificaţia notaţiilor este următoarea:
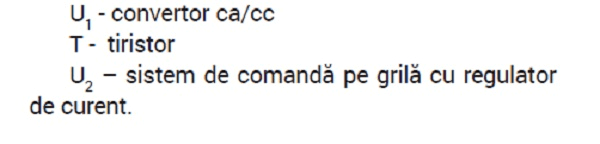
Dacă R2 este în circuit (T nu este în conducţie), atunci alunecarea crește proporţional cu rezistenţa totală din circuitul rotoric, presupunând că Ms rămâne constant.
Turaţia se poate regla la orice valoare prin reglarea corespunzătoare a frecvenţei impulsurilor de aprindere și stingere a tiristorului.
Valoarea medie a rezistenţei active introdusă în circuitul rotoric este determinată de raportul timpilor de conectare și deconectare a ventilului T.
Pentru că aprinderea și deconectarea tiristorului T în circuitele de cc presupun circuite de comandă complicate din punct de vedere tehnic, odată cu apariţia tranzistoarelor de putere cu tensiuni UCE de valori mari, acest lucru a devenit mult mai simplu, așa că astăzi, acestea au luat locul ,,bătrânului’’ tiristor.
4. Concluzii
Eficienţa energetică a sistemelor de acţionare electrică este strâns legată de performanţele acestora, performanţe rezultate al regimurilor dinamice de funcţionare indiferent de relaţia cuplu activ-cuplu de sarcină.
Acordarea acestor regimuri se face având fie o pricepere deosebită, fie o experienţă îndelungată.
În ambele cazuri, suportul tehnic constă în sisteme de reglare adaptivă, în utilizarea unor microcontrolere performante și în cunoașterea foarte profundă a proceselor tehnologice în care sunt folosite sistemele de acţionare electrică.