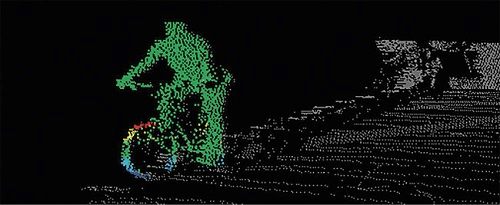
Prima aplicare semnificativă a fost cartografierea Lunii, realizată în 1971. De asemenea, în cercetarea meteorologică avem ceva semne timpurii. Însă adevărata consacrare publică a tehnologiei LiDAR (Light Detection And Ranging) a adus-o, după anul 2000, acea modelare 3D urbană capabilă să pună clădiri şi construcţii pe harta digitală. Dar iată că în ultimul timp tehnologia LiDAR este adoptată cu multă speranţă şi de domeniul construcţiei de automobile, atât în perspectiva realizării şi consacrării automobilului autonom, cât şi – mai concret – în dotarea automobilelor cu dispozitive de sesizare a riscului de coliziune.
Concept şi aplicare
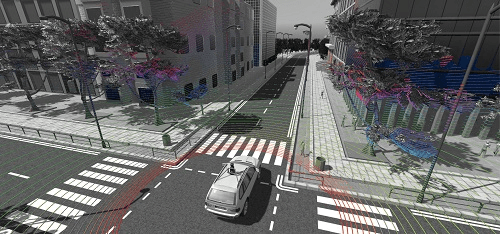
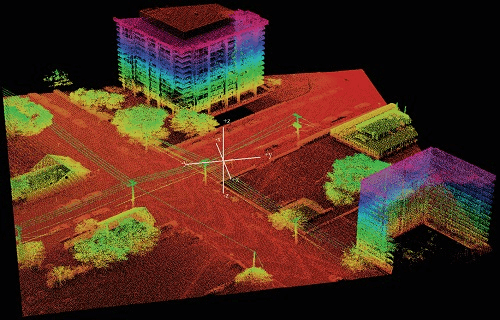
Probabil că astăzi cea mai cunoscută aplicare a tehnologiei LIDAR (şi notăm astfel acronimul alternativ de la Light Imaging, Detection And Ranging) este cea referitoare la cartografierea digitală tridimensională a realităţii înconjurătoare, adică o aplicare de geo-informatică (GIS). Această cartografiere presupune deplasarea dispozitivului LiDAR prin spaţiul vizat şi detectarea obiectelor din jur prin măsurarea imediată a distanţelor până la acelea, ca premisă tehnică pentru construirea de reprezentări 3D ale mediului înconjurător.
De remarcat că adoptarea tehnologiei a fost determinată de precizia şi de viteza cu care se pot obţine aceste modelări 3D. Reţinem şi faptul că este o tehnică asemănătoare radarului, cu distincţia că aici nu avem antene de emisie şi recepţie radio, ci dispozitive optice care transmit şi captează lumină (laser).
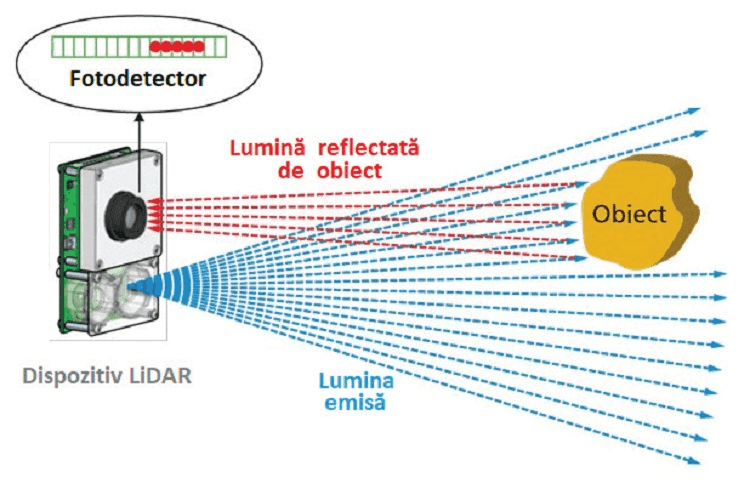
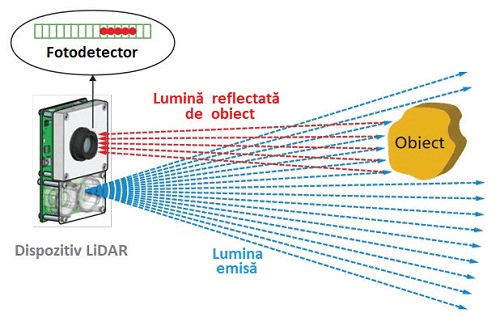
Principiul de funcţionare LiDAR este simplu: detectorul emite un puls de laser (de o anumită frecvenţă, sau lungime de undă) cu care iluminează eventualul obiect aflat în direcţia curentă, spotul de lumină ajuns pe suprafaţa acelui obiect este captat de senzorul detectorului, iar această reflexie optică este măsurată în privinţa timpului în care lumina a parcurs distanţa de la detector la obiect şi înapoi. Este deci o aplicare a principiului ToF – time-of-flight –, însă notăm faptul că în ultimul timp s-au construit şi dispozitive LiDAR care folosesc un alt principiu, al undei cu frecvenţă modulată continuu (FMCW), caz în care distanţa de la dispozitiv la obiectele detectate se calculează pe baza modificărilor în frecvenţa luminii reflectate. Unificând şi rafinând cele două principii, putem spune că sistemul LiDAR determină distanţele măsurând timpul necesar ciclului emisie-recepţie, dar şi modificări în faza luminii sau în lungimea de undă a acesteia.
Algoritmul implementat în sistem calculează distanţa până la obiectul din calea razei de lumină curente, iar repetarea acestui ciclu pe măsură ce se modifică direcţia vizată optic (modificare unghiulară, asumată intern de către dispozitiv, sau modificare liniară, realizată de eventuala deplasare relativă a vehiculului purtător al dispozitivului) completează cartografierea lumii înconjurătoare. Şi probabil că astfel înţelegem şi cum de LiDAR-ul constituie baza pentru majoritatea aplicărilor numite generic ,,scannare 3D’’. Iar dacă la aceasta adăugăm faptul că dispozitivul LiDAR (fix sau montat pe un automobil/aeronavă) îşi poate cunoaşte foarte bine poziţia geografică (graţie înregistrărilor GPS/GNSS pe care algoritmul le poate angrena în determinări), înţelegem de ce tehnologia aceasta are succes şi în aplicaţiile de factură geo-spaţială (agricultură, climatologie, ecologie, oceanologie, siguranţa transporturilor, etc).
Perspective de piaţă
Pe piaţa automobilelor tehnologia LiDAR a intrat semnificativ în anul 2016, iar astăzi mai toţi constructorii de automobile sunt interesaţi să integreze dispozitive LiDAR în produsele lor. De asemenea, se estimează că există în lume peste o sută de producători de senzori LiDAR, însumând o producţie de aproximativ 4 milioane de unităţi pe an, şi cu o perspectivă de 18 milioane de unităţi pe an până în 2025 (conform studiilor realizate de IHS Markit). Analiştii pieţei prevăd o creștere a veniturilor cu o rată anuală (CAGR) de 29%, respectiv până la 5,4 miliarde de dolari până în 2030. Deci perspectivele sunt promiţătoare. Şi, revenind la tehnologie, vom nota faptul că estimările vizează în primul rând senzorii de precoliziune (pentru dotarea automobilelor cu şofer) cât şi dispozitivele LiDAR pentru automobile autopilotate.
De altfel, pe segmentul acesta de piaţă operează diferenţierea pe care Society of Automotive Engineers (sae.org) a făcut-o nivelelor de asistenţă/ autonomie a automobilelor:
- Nivel 0: Fără nicio automatizare/asistenţă.
- Nivel 1: Asistenţă pentru şofer, prin menţinerea vitezei (cruise control) şi a benzii de rulare (lane guidance).
- Nivel 2: Automatizare parţială: în anumite situaţii automobilul poate interveni pentru a controla viteza şi calea de rulare.
- Nivel 3: Automatizare condiţională: automobilul controlează viteza şi direcţia de rulare în anumite condiţii.
- Nivel 4: Automatizare înaltă: automobilul controlează viteza şi direcţia deplasării în condiţii de trafic determinate.
- Nivel 5: Automatizare completă: automobilul nu mai necesită prezenţa şoferului.
Cerinţe particulare
Deocamdată cele mai frecvente aplicări LiDAR corespund nivelelor 1, 2 şi 3, astfel că cerinţele de funcţionare a senzorilor se referă la aceste situaţii, însă ele nu diferă mult de cele specifice nivelelor 4 şi 5. Principala cerinţă impusă dispozitivului LiDAR din dotarea automobilului corelează viteza de deplasare (respectiv timpul şi distanţa de frânare pentru acea viteză) cu sensibilitatea şi rezoluţia senzorului (respectiv cu distanţa de vizionare şi cu dimensiunea obstacolelor detectabile), şi astfel se poate spune concluziv că pentru o viteză de 130 km/h este necesară o detectare a obstacolelor de 10 cm de la o distanţă de 200 de metri. Însă această condiţie principială depinde de (şi trebuie completată cu) multe aspecte concrete:
- timpul de procesare/decizie; condiţiile ambientale (soare, ceaţă, ploaie, noapte);
- modul de acoperire unghiulară a câmpului vizat; viteza de deplasare a obstacolelor; materialul exterior al obstacolelor (reflectivitatea optică);
- riscul de afectare a ochilor; etc.
Plus factorul principal: costul.
Problema este atât de complexă încât nu ne miră faptul că nu s-a decantat o soluţie unică. Actualmente există mai multe abordări în proiectarea şi fabricarea dispozitivelor LiDAR pentru automobile, şi fiecare aduce propriile particularităţi. De exemplu, dispozitivele folosind principiul TOF (time of flight) folosesc uzual laser având lungimea de undă de 905 nm, care poate prezenta risc pentru ochiul uman/animal. Pe de altă parte, sistemele cu lungime de undă mai mare (1550 nm), deşi pot detecta obiecte de la distanţe mai mari (fără riscuri), necesită componente laser mult mai scumpe.
Un alt aspect important este cel al sensibilităţii optice a detectorului LiDAR. Ştiind că cel mai frecvent va detecta alte automobile – unele vopsite alb/argintiu, altele în culori închise şi mate, deci cu reflectivităţi variind între 40% şi 4% – se consideră ca fiind acceptabilă o detectare certă a unei reflectivităţi de 10% de la o distanţă de 200 metri. Mai devreme ne-am referit la rezoluţia senzorului LiDAR în termeni de dimensiune minimă a obiectului detectat (care poate fi între 2 şi 10 cm). Însă trebuie să observăm că, din perspectiva cuprinderii unghiulare a câmpului vizual, rezoluţia de lucru proprie detectorului este mai firesc de exprimat ca rezoluţie unghiulară, atât în plan orizontal cât şi în plan vertical.
Astfel, se consideră valorile tipice de 0,2° × 0,1° (vertical × orizontal) pentru distanţe de până la 100 de metri, iar pentru dispozitivele destinate distanţelor mari (peste 250 m) se prescriu rezoluţii unghiulare de până la 0,025° × 0,025°.
Aspectul rezoluţiei unghiulare este mult mai uşor de înţeles dacă ne amintim că multe dintre sistemele LiDAR îşi rotesc mecanic dispozitivul de emisie/recepţie pentru a baleia întregul câmp de supravegheat. Şi am ajuns astfel la un alt aspect al diferenţierii arhitecturilor actuale: modul de acoperire a câmpului. Ideal ar fi ca automobilul să supravegheze întregul univers din jur, adică o acoperire orizontală de 360°. Aşa că avem două abordări de principiu:
- plasarea unui singur detector LiDAR, rotativ, pe acoperişul automobilului;
- plasarea mai multor detectoare LiDAR în locaţii convenabile acoperirii câmpului vizat. (Desigur, ambele soluţii au avantaje şi dezavantaje.) În privinţa acoperirii pe verticală, se consideră suficient un câmp de vizare de 30 - 40°.
Mai mult, şi în privinţa baleierii de orizontală avem mai multe soluţii: cea deja clasică, a dispozitivului LiDAR care se roteşte fizic pentru a viza cu raza laser întregul câmp de supravegheat (soluţie numită şi ,,scanare mecanică’’), dar şi diverse soluţii cu scanare optică (fie prin reorientarea dinamică a razei laser folosind micro-oglinzi MEMS, fie prin folosirea de matrici de fotodiode detectoare preorientate din fabrică pe sectoare unghiulare adiacent-disperse, adică o abordare solid-state). Desigur, există şi soluţii hidride, mecanic-optic, cu particularităţi uşor de intuit. Din perspectiva distanţei de lucru, se estimează că detectoarele TOF vor ceda teren în favoarea celor folosind FMCW, datorită potenţialului acestora din urmă de a simţi obiectele de la distanţe mai mari şi de a detecta direct viteza de deplasare a obiectelor (fără algoritmi suplimentari). Un alt avantaj al tehnologiei FMCW este formatul solid-state, care permite integrarea din fabricaţie a mai multor module de procesare pe acelaşi circuit electronic.
Şi, desigur, preţul. Costul primelor sisteme LiDAR era de aproximativ 75000 dolari, iar astăzi un dispozitiv destinat automobilului autopilotat are preţul de 4000-8000 dolari. În abordarea cu detectoare LiDAR multiple plasate în puncte cheie din caroseria automobilului (şi fiind dispozitive solid-state, mult mai ieftine) se consideră că va avea loc o adoptare masivă atunci când preţul pe unitate va scădea sub 250 de dolari, ceea ce nu este deloc imposibil în cazul unei producţii de serie mare. Vom trăi şi vom vedea! Să sperăm...