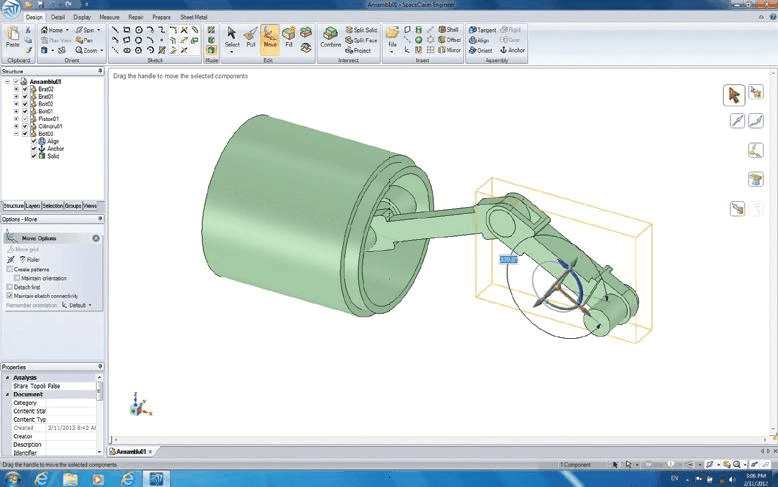
În mod curent, inginerii proiectanţi pot studia cu ajutorul SpaceClaim 2011 mişcarea pieselor componente ale unui ansamblu sau a subansamblurilor care compun un ansamblu. Deşi nu este proiectat pentru simularea proceselor dinamice şi nu are încorporate module CAE specifice, SpaceClaim 2011 permite vizualizarea mişcărilor componentelor mobile, nesupuse la blocări, folosindu-se comanda Move şi subcomenzile disponibile.
Pentru realizarea simulărilor complexe, SpaceClaim 2011 pune la dispoziţia proiectanţilor noua tehnologie Live Link, prin care programul apelat de SpaceClaim 2011 captează direct conţinutul fişierului 3D realizat. Astfel, SpaceClaim 2011 permite realizarea simulărilor cu Comsol Multiphysics şi, în continuare, cu Matlab, cu SolidWorks şi, implicit, cu Motion sau, alternativ, cu Motion Analyzer de la Rockwell Automation, cu Ansys 12 şi 13, Autodesk CF design, C&R Tech. Thermal Desktop, iar pe baza conversiilor de formate cu multe alte sisteme software deosebit de performante.
Evident, simularea mişcărilor posibile se aplică tuturor componentelor ansamblului, începând cu piesa directoare, care antrenează componentele supuse la legături. În prima etapă este realizat ansamblul corespunzător, ale cărui componente vor fi studiate dinamic şi căruia i se aplică restricţiile necesare, astfel încât unele piese să fie fixe, iar celelalte să fie mobile (foto deschidere - Generarea ansamblului).
Grupul comenzilor Assembly pentru aplicarea restricţiilor disponibile în SpaceClaim 2011 sunt: Tangent, Align, Orient, Rigid, Gear şi Anchor. Cu ajutorul acestor comenzi, inginerul proiectant aliniază piesele care compun ansamblul cu ajutorul primelor trei relaţii, introduce restricţiile tip Rigid şi Anchor sau deplasări axiale cu Gear. De asemenea, observăm că, la fel ca şi în celelalte componente, nu sunt multe comenzi, dar acestea sunt pe deplin folositoare în procesul de desenare a componentelor.
Pentru a construi ansamblul de bază în SpaceClaim 2011, este suficient să deschidem baza de fişiere care conţin componentele ansamblului şi acolo unde nu există să apelăm prin conexiunea de Internet oferta foarte generoasă, pusă al dispoziţie de diverşi producători pe plan internaţional. Evident, există opţiunea de descărcare şi de captură a fişierului care interesează în mod direct, cu ajutorul comenzilor succesive link-urilor TraceParts Web şi Insert from TraceParts Web (figura 2).
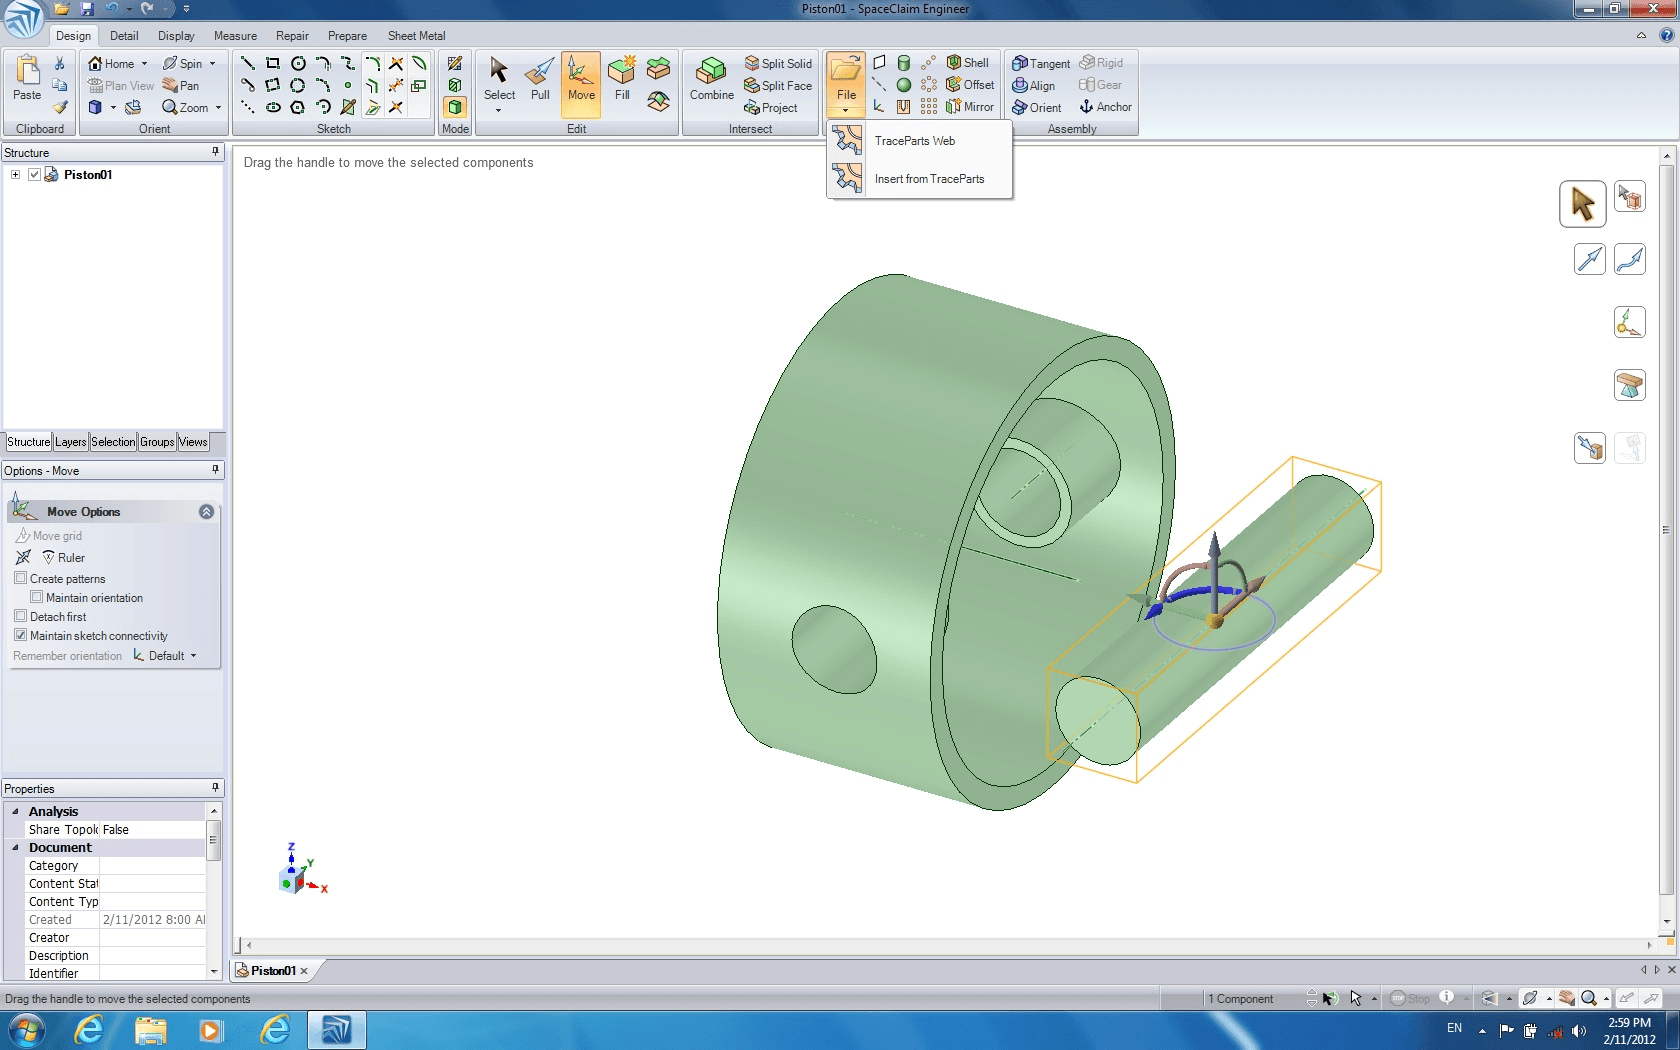
Figura 2 - Construirea ansamblului
Prin urmare, SpaceClaim 2011 devine un puternic instrument de lucru pentru inginerii proiectanţi care activează în domeniul proiectării motoarelor, matriţelor complexe destinate ambutisărilor sau injecţiei de mase plastice, deoarece proiectantul poate găsi o multitudine de componente ce pot fi integrate direct în proiectul în derulare. În acest fel se scurtează timpul de finalizare a proiectului şi se îmbunătăţeşte corespunzător calitatea proiectului care poate fi modificat on-line în funcţie de cerinţele ulterioare ale beneficiarului.
În regim de simulare în SpaceClaim 2011, posibilitatea de ordonare şi de grupare a pieselor componente se dovedeşte de un real ajutor. Prin urmare, un grup de piese va acţiona coordonat, conform restricţiilor impuse anterior fiecărei componente a sistemului de studiat, iar piesa directoare (care poate fi o piesă intermediară) va prelua mişcarea de la piesa anterioară prin intermediul legăturii directe (figura 3).
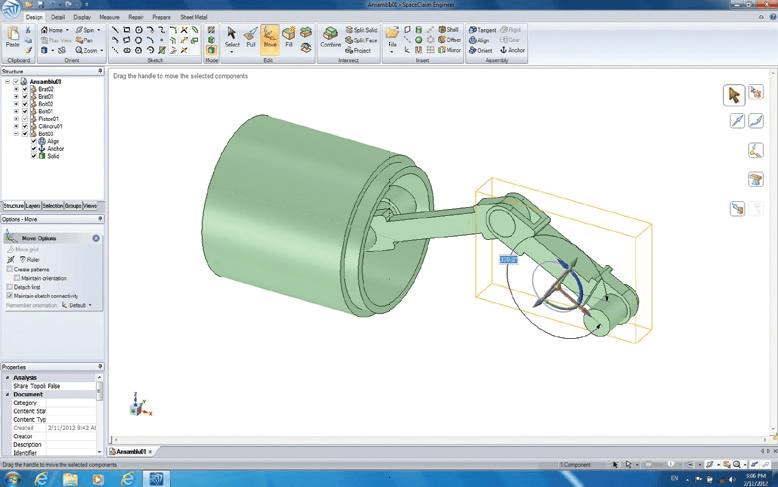
Figura 3 - Simularea mişcării
De asemenea, pentru o mai bună înţelegere a proiectului de către beneficiar, prin prezentarea componentelor proiectului, ansamblul poate fi expandat în componente discrete şi vizualizat de către beneficiar în forma în care este propus de către proiectant, astfel încât să se poată opera rapid modificările impuse de către beneficiar.
În concluzie, SpaceClaim 2011 pune la dispoziţia inginerului proiectant un modul de simulare mecanică a mişcării suficient de performant, cu ajutorul căruia proiectantul poate pune în evidenţă conflictele şi coliziunile între componentele sistemului care a fost proiectat şi poate pune la dispoziţia beneficiarului opţiunile iniţiale ale proiectantului în scopul optimizării şi modificării în timp scurt a produsului final.
Ionel Preda este dr. ing. Universitatea Politehnica Bucureşti