În această parte a articolului voi aborda o problemă de o importanță deosebită pentru brațele robotice de tipul brațului uman și anume rezolvarea cinematicii directe, dar și prezentarea prehensorului antropomorf cu cinci degete pentru brațe robotice.
3. Rezolvarea problemei cinematice directe cu metoda operatorilor omogeni
O problemă de o importanţă deosebită pentru braţele robotice de tipul braţului uman este rezolvarea cinematicii directe. În continuare este dat un scurt exemplu de rezolvare a cinematicii directe pentru un robot de acest tip, pentru care se aplică metoda operatorilor omogeni [2,3].
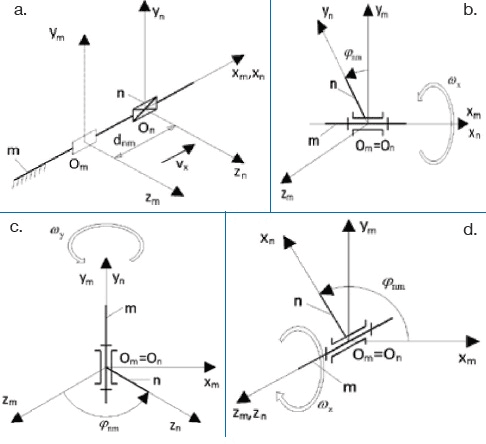
- FIGURA 7. Scheme cinematice pentru operatorii omogeni elementari: (a) Translație; (b) Rotație după axa x; (c) Rotație după axa y; (d) Rotație după axa z.
Această aplicaţie a metodei implică utilizarea operatorilor omogeni elementari de rotaţie, de translaţie și, respectiv, a operatorilor omogeni compuși de rotaţie-translaţie și de translaţie – rotaţie. În figura 7a, este arătată forma operatorului elementar de translaţie, de trecere de la sistemul de referinţă Om xm ym zm la sistemul de referinţă On xn yn zn, după axele xm = xn:
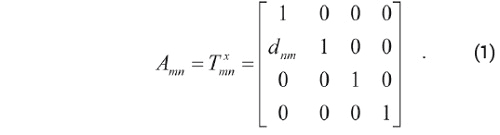
Similar, matricele operatorilor omogeni elementari de rotaţie după axa x, axa y și axa z, conform figura 7b, c și d, sunt:
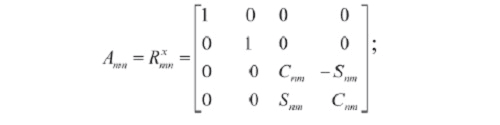
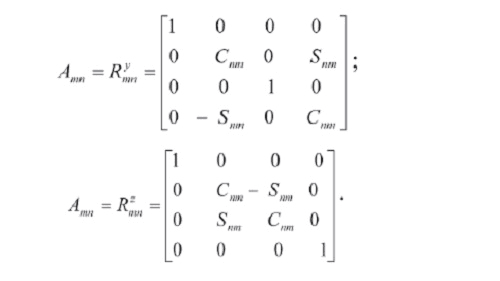
În aceste matrice, Snm= sinnm și Cnm= cosnm sunt sinușii, respectiv cosinușii unghiurilor de rotaţie în jurul axelor cuplelor braţului robotic. Rotaţia este în jurul axelor respective, de la sistemul de referinţă m, la sistemul de referinţă n. Dacă folosim doi operatori elementari de rotaţie și respectiv de translaţie, respectiv, de translaţie și de rotaţie, putem obţine operatori omogeni compuși corespunzători matricelor rezultate prin înmulţirea matricelor corespunzătoare operatorilor elementari omogeni. Operatorii compuși ușurează, într-o oarecare măsură, calculul cinematic, prin reducerea numărului de operaţii de înmulţire a matricelor corespunzătoare rotaţiilor în jurul axelor din cuplele cinematice și translaţiile între cele două axe ale celor două cuple succesive. În continuare, exemplificăm rezolvarea cinematicii directe pentru structura cinematică cu 6 axe (0,1,2,3,4,5) analizate și reprezentate în figura 8.
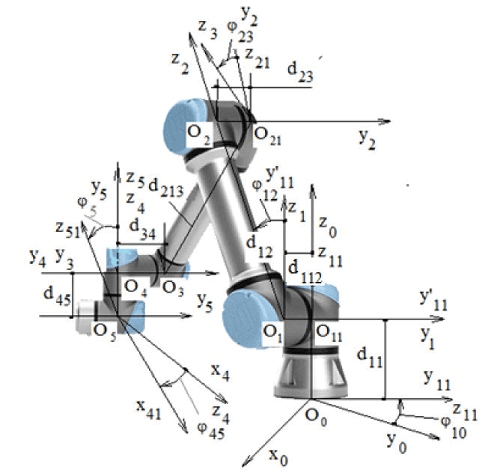
- FIGURA 8.
Pentru a obţine coordonatele sistemului de referinţă O5x5y5z5 raportate la sistemul de referinţă O0x0y0z0 (problema cinematică directă), scriem formele matriceale ale operatorilor de rotaţie sau de translaţie, ale trecerii succesive de la sistemul de referinţă m la sistemul de referinţă n: m = 0,1 , 2,3,4,5; n = 0,1, ..., 5. Matricea sistemului de referinţă O5x5y5z5, în comparaţie cu sistemul de referinţă O0x0y0z0 este produsul matricilor de transfer, sub forma:
A05=A01’A1’1A12’A2’2A23’A3’3A34’A4’4A45 (2)
Analiza cinematică prezentată poate fi extrapolată la orice altă structură de braţ robotic de tip braţ uman.
4. Prehensor antropomorf cu cinci degete pentru brațe robotice
Mai departe se descrie un prehensor antropomorf cu cinci degete, cu un grad ridicat de asemănare cu mâna umană rea-lizat sub coordonarea autorului, tip de prehensor care se recomandă să se utilizeze pentru echiparea braţelor robotice descrise mai sus. În figura 9 se arată un astfel de braţ robotic și prehensorul care se va monta pe acesta, varianta reală și modelul CAD.
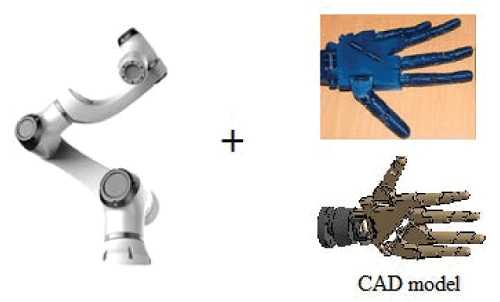
- FIGURA 9. Cuplarea unui braț robotic de tip colaborativ cu un prehensor antropomorf cu cinci degete.
Acest prehensor conform figura 10a, are 5 grade de mobilitate și este acţionat de cinci motoare pas cu pas (figura 10b)[4].
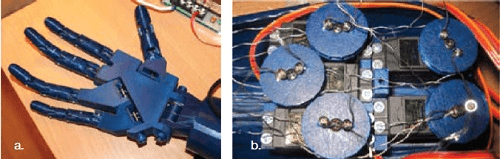
- FIGURA 10a si 10b. Prehensor antropomorf cu cinci degete: varianta constructivă(a) și blocul motoarelor pas cu pas(b).
Ca exemplificare de utilizare se arată simularea unei operaţii de montare și transfer a unui ax metalic. Confrom figurilor 11a și b, pe un ax fixat într-un dispozitiv se montează un rulment.
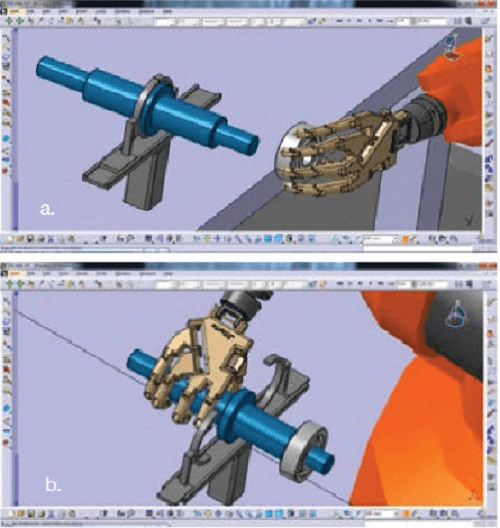
- FIGURA 11a si 11b. Simularea utilizării prehensorului antropomorf: montarea unui rulment(a) și operația de transfer a unui ax(b).
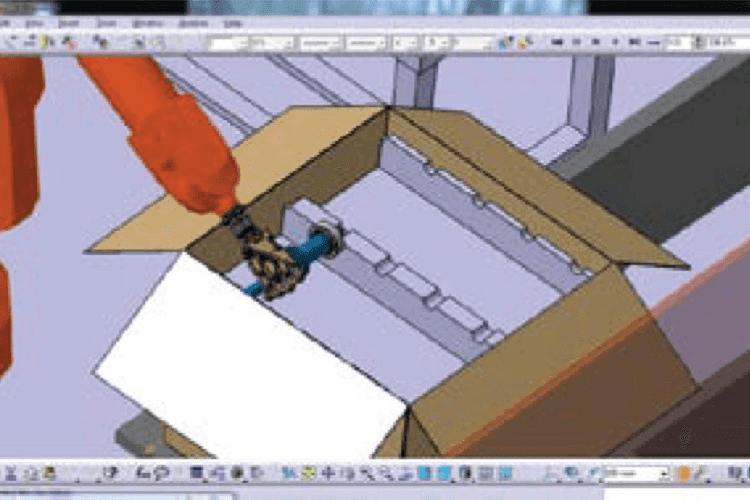
După montare axul este preluat și depozitat într-o cutie pe un suport adecvat (figura 12).
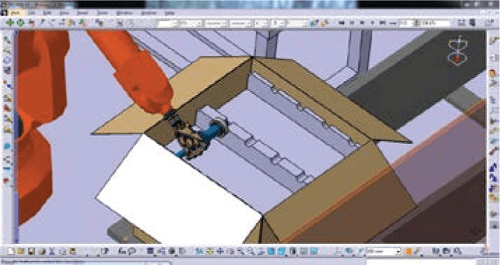
- FIGURA 12. Depozitarea axului cu prehensorul antropomorf.
Postul de lucru robotizat poate fi optimizat prin utilizarea unui senzor de tip Kinect, care să preia mișcările unui braţ uman și să le transmită braţului robotic, prehensorul antropomorf fiind configurat pentru prehensarea unor piese diverse cu ajutorul unui senzor Motion Leap (figura 13)[4].
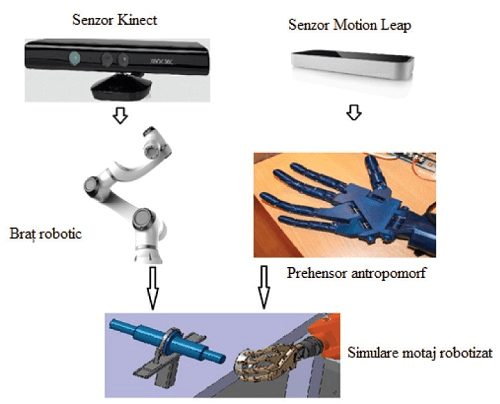
- FIGURA 13. Soluție de control pentru o structură robotică formată dintr-un robot colaborativ și un prehensor antropomorf.
Prezentarea acestei soluţii caută să încurajeze utilizarea pe scară largă a braţelor robotice de tip colaborativ dotate cu prehensoare antropomorfe cu cinci degete de complexitate medie realizabile la costuri reduse, care să contribuie cu adevărat la robotizarea cvasitotală a proceselor tehnologice de fabricaţie și asamblare.
5. Concluzii
În baza celor prezentate în această lucrare se pot formula următoarele concluzii:
- braţele robotice de tip braţ uman, numite și roboţi colaborativi sau sub fome mai complexe coboţi, s-au perfecţionat și diversificat foarte mult în ultimul timp, chiar fiecare dintre firmele mari de roboţi industriali lansând pe piaţă și astfel de structuri;
- aceste braţe robotice mult mai performante decat roboţii industriali clasici sunt dotate în continuare mai ales cu prehensoare cu bacuri, de tip clește, care nu le pun în valoare toate posibilităţile constructive și funcţionale;
- eficienţa maximă a utilizării braţelor robotice de tip colaborativ poate fi atinsă prin echiparea acestora cu prehensoare antropomorfe, în prezent încă greu accesibile datorită preţurilor mari și unei complexităţi uneori inutilă;
- ca alternativă la prehensoasorele antropomorfe cunoscute, pentru echiparea braţelor robotice este prezentat succint un prehensor antropomorf cu cinci degete suficient de performant și realizabil la un cost redus, realizat sub coordonarea autorului, inclusiv a soluţiei de cuplare cu un braţ robotic și exemplificarea utilizării în cazul unor operaţii de montaj și transfer.